 画像を拡大 ↗
統合プリンティングとプロセス制御
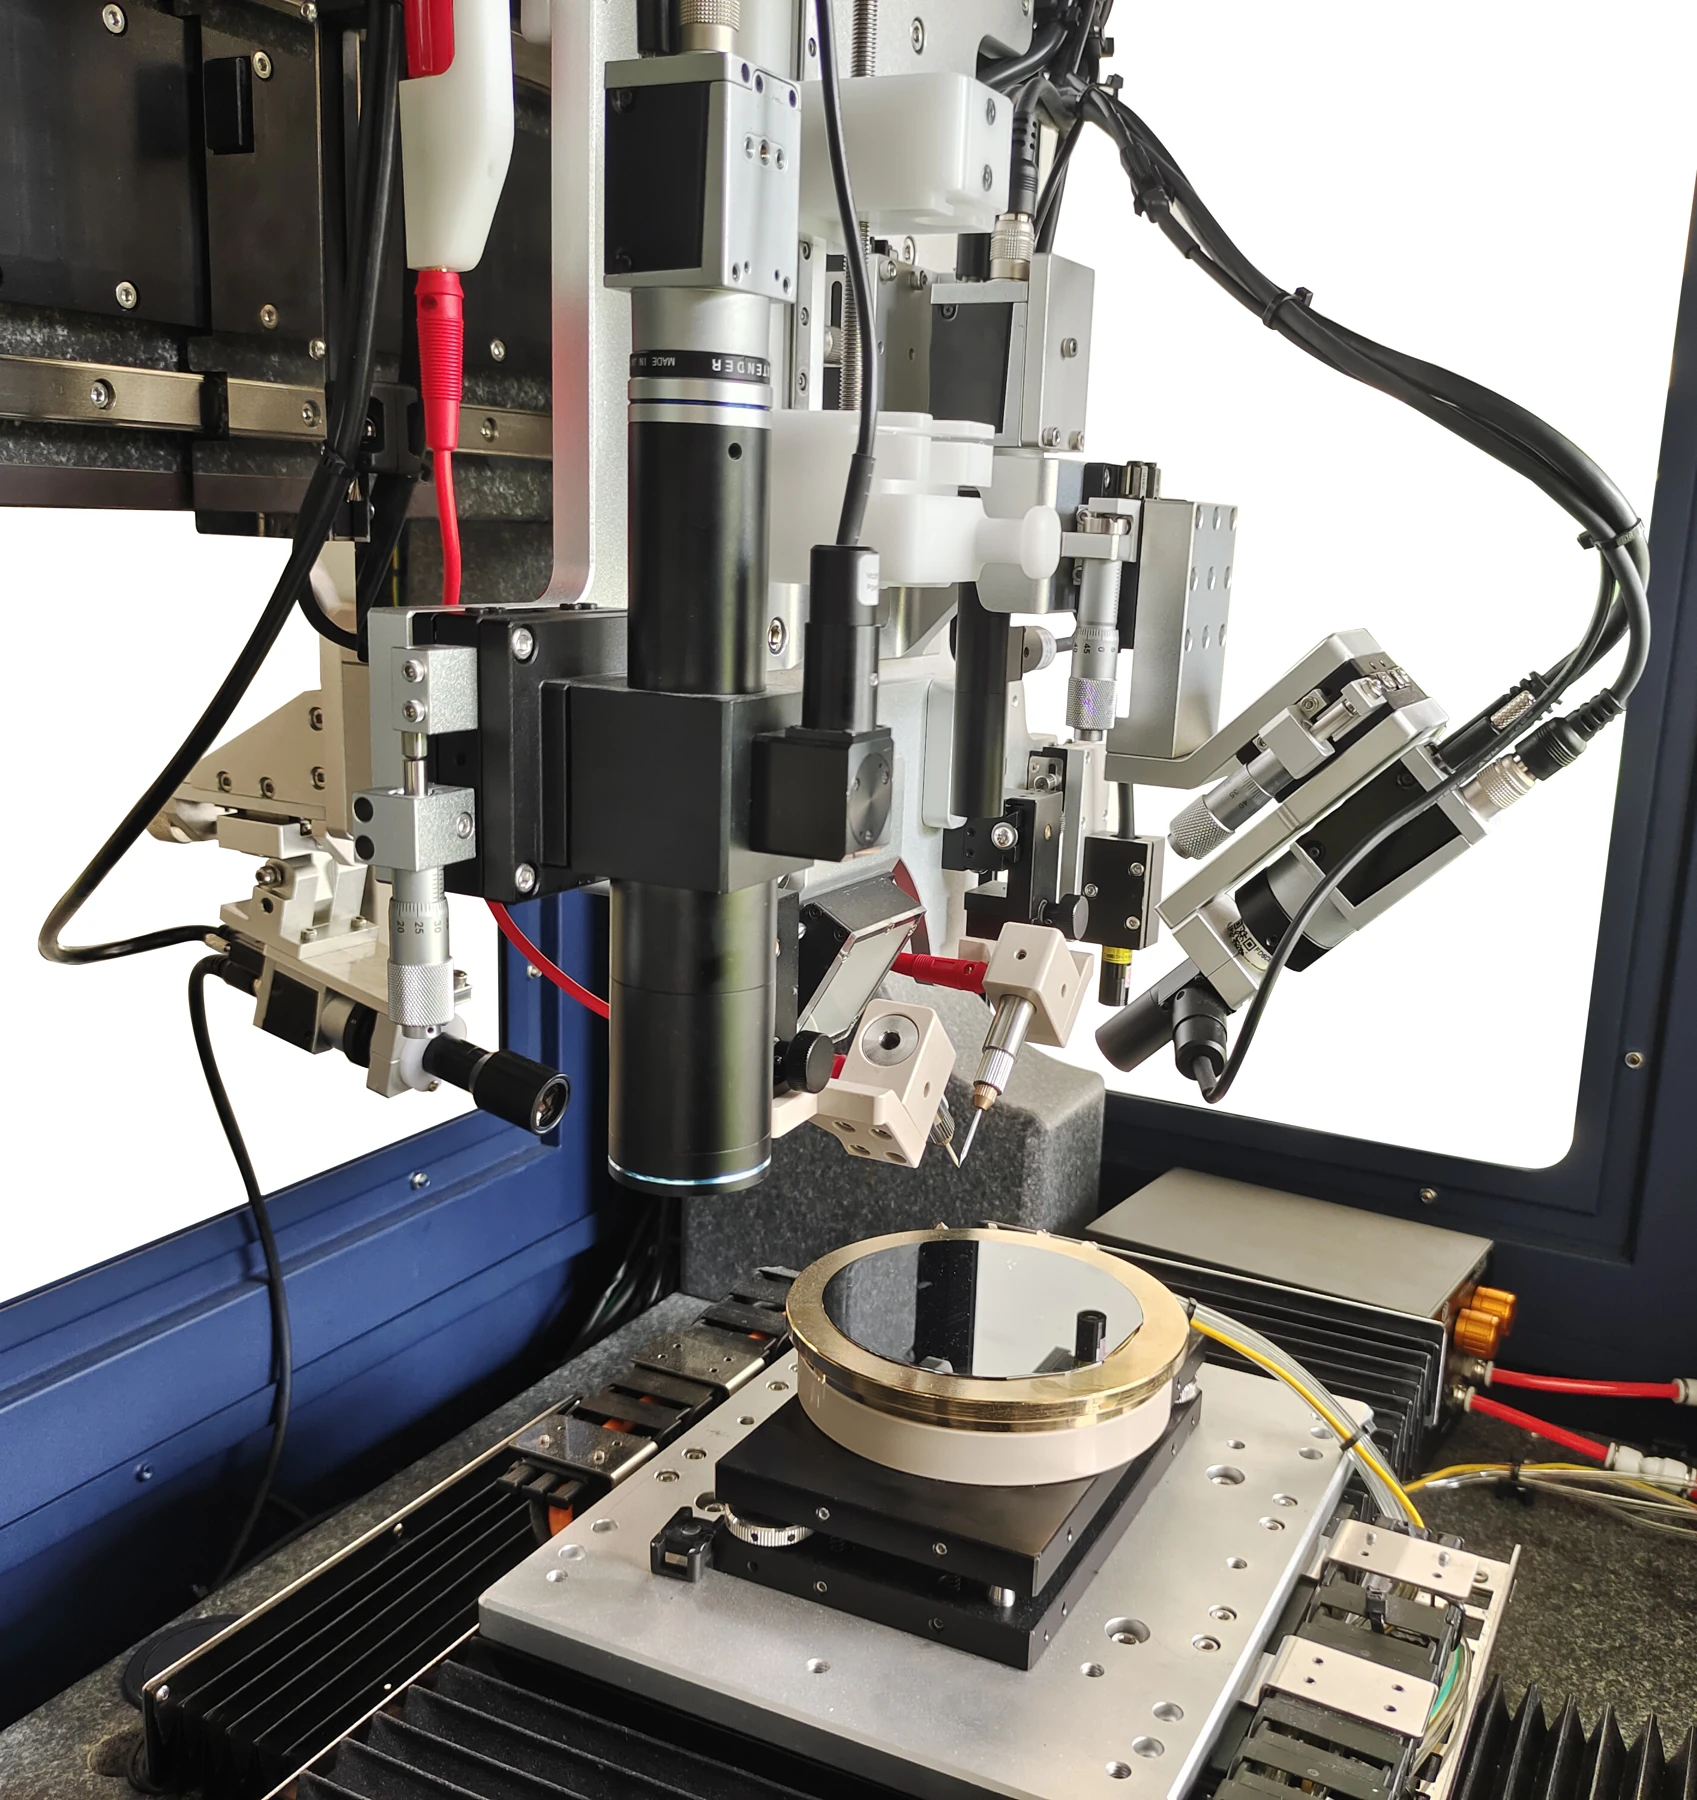
電圧波形が液滴の放出と堆積を制御します。4台のカメラビューがクローズドループのモーションコントロールと連携し、パターンインポート、描画、パラメトリック編集によって、意図した形状を印刷パスに変換します。
エレクトロライティング・EHDプリンティング
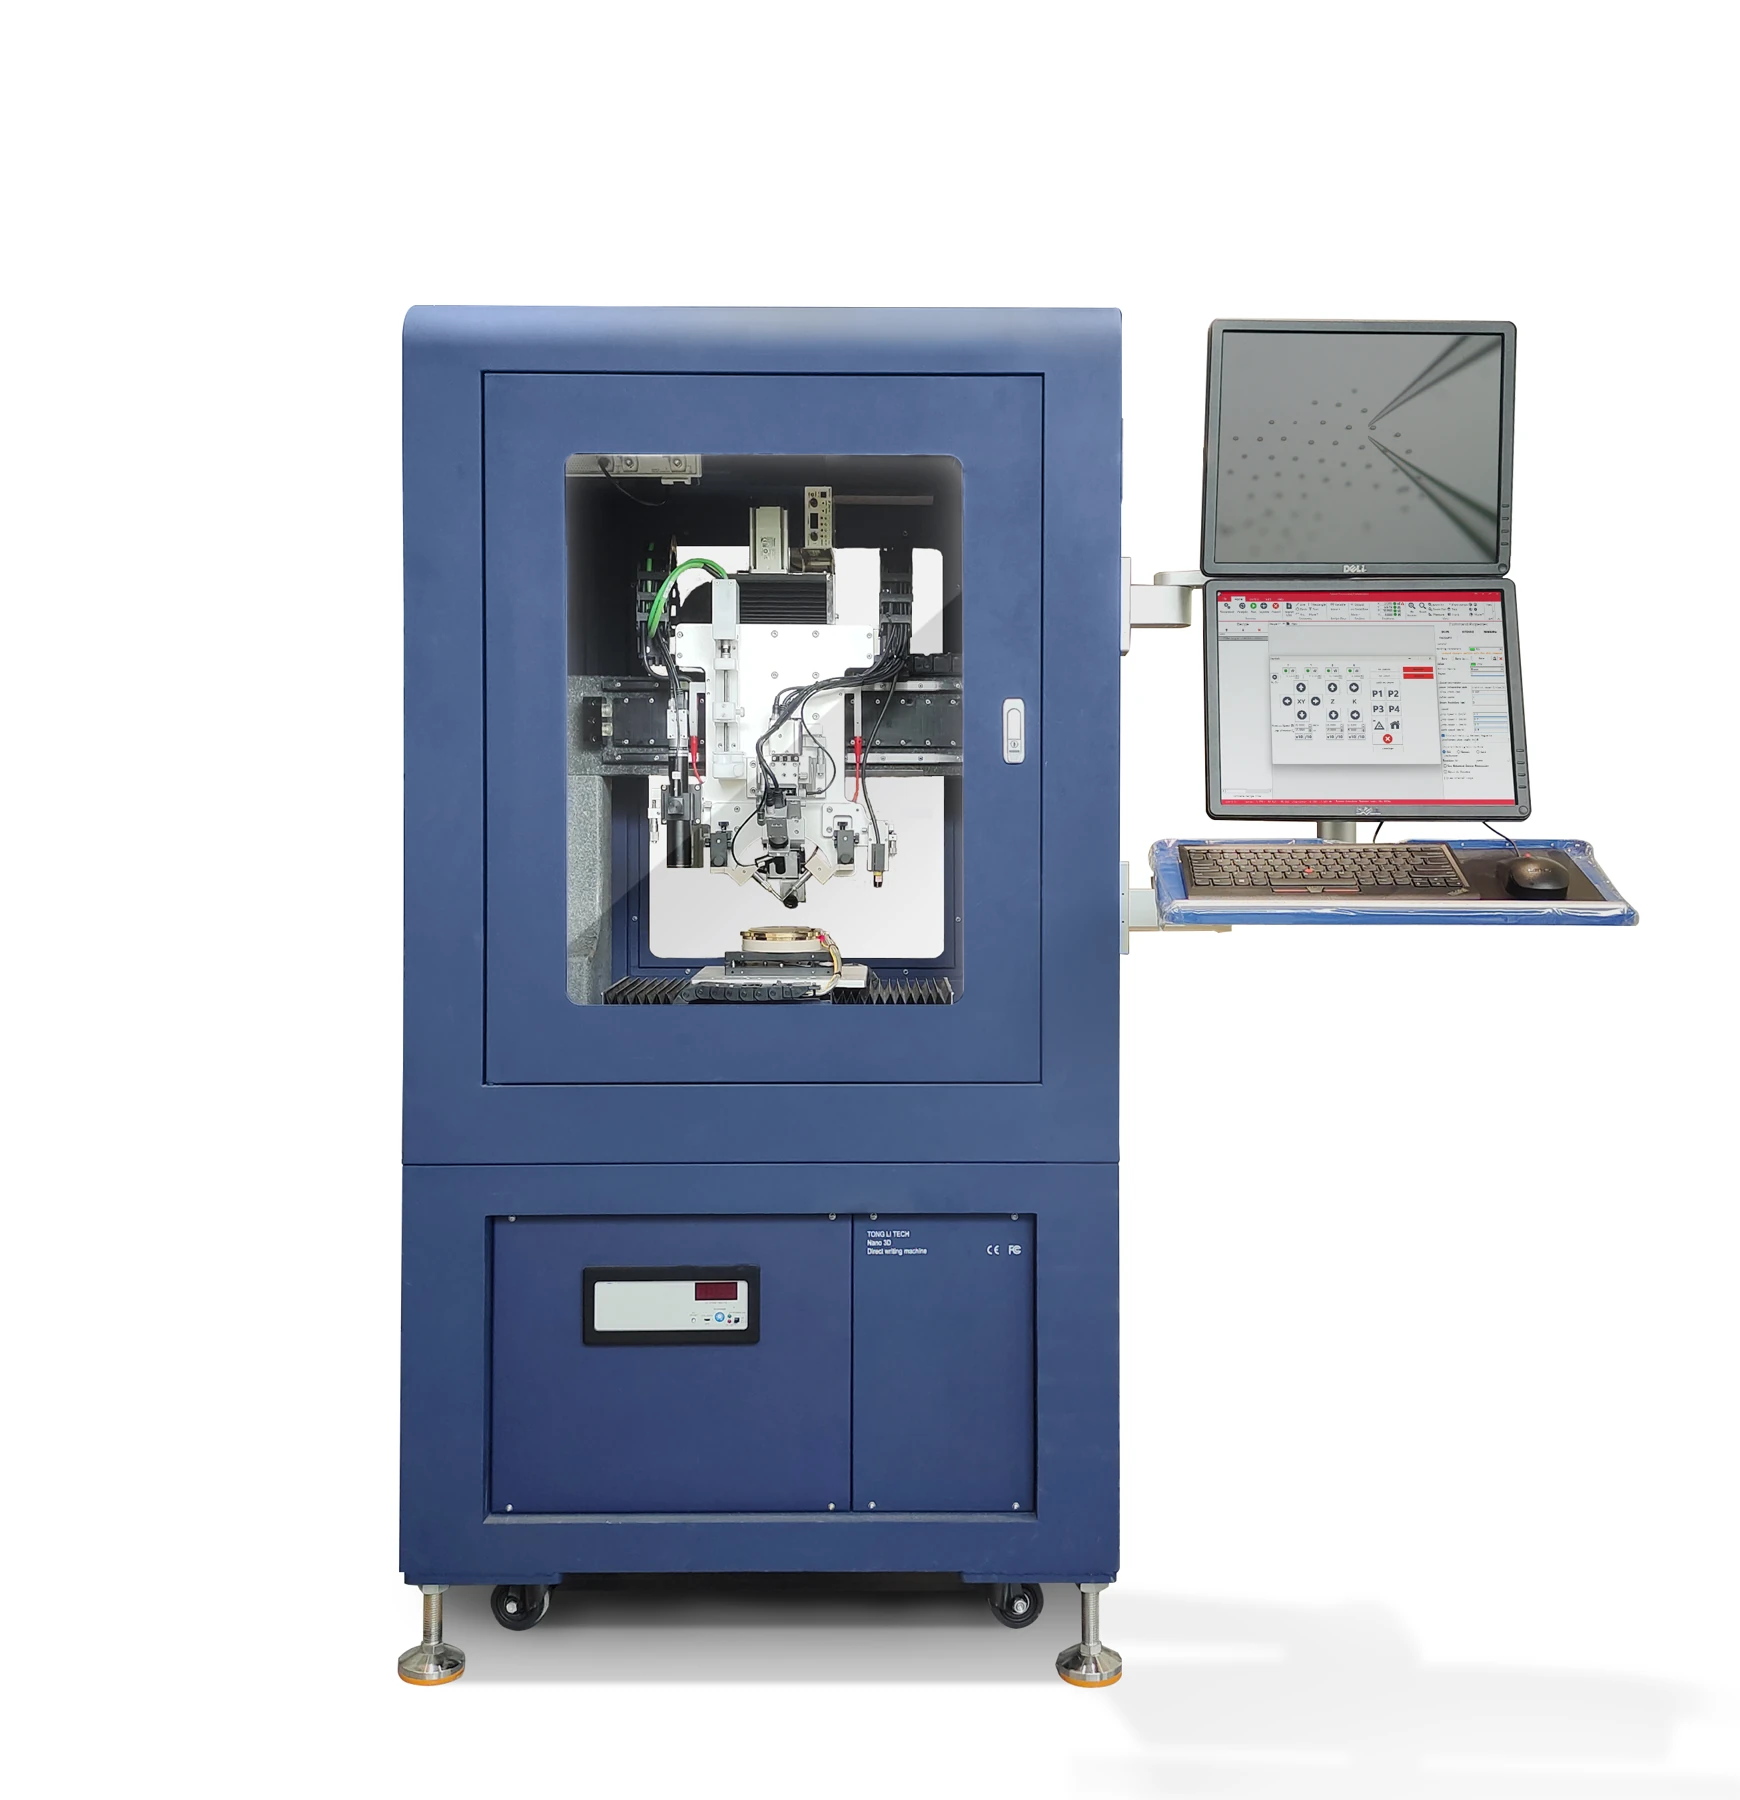
電気流体力学マイクロ/ナノプリンター
電場駆動液滴堆積により、マイクロスケールのドット、線、および多層パターンを印刷します。プログラマブルな電圧波形、協調運動、および4つのカメラビューが、プロセス開発と検査をサポートします。
 画像を拡大 ↗
実際の機能サイズは、材料とプロセスに依存します。
01
画像を拡大 ↗電圧波形が液滴の放出と堆積を制御します。4台のカメラビューがクローズドループのモーションコントロールと連携し、パターンインポート、描画、パラメトリック編集によって、意図した形状を印刷パスに変換します。
 画像を拡大 ↗
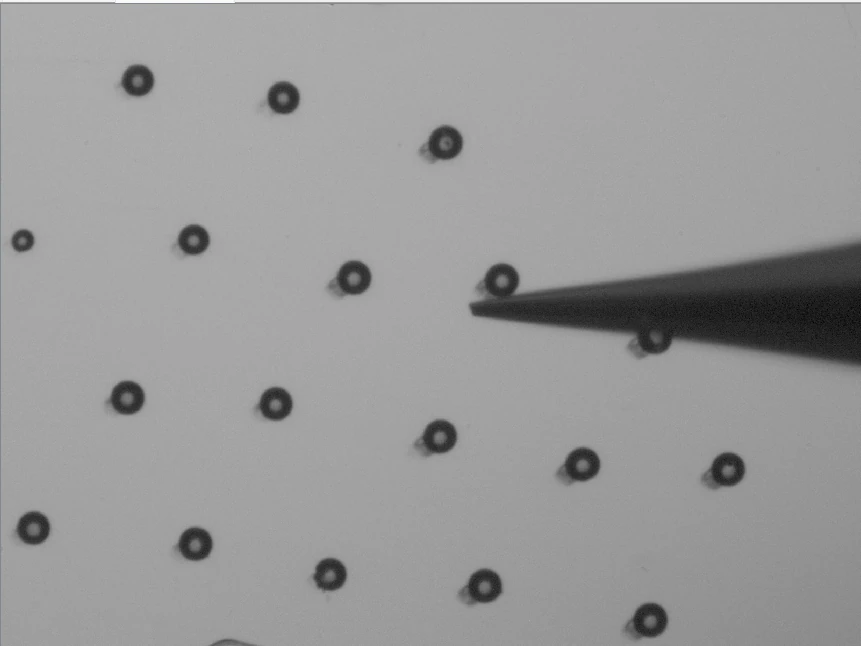
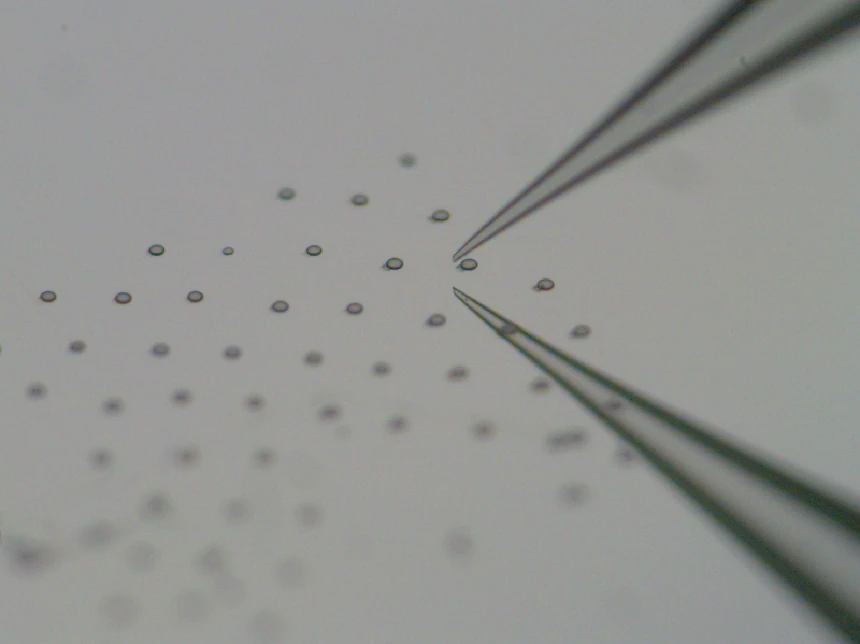
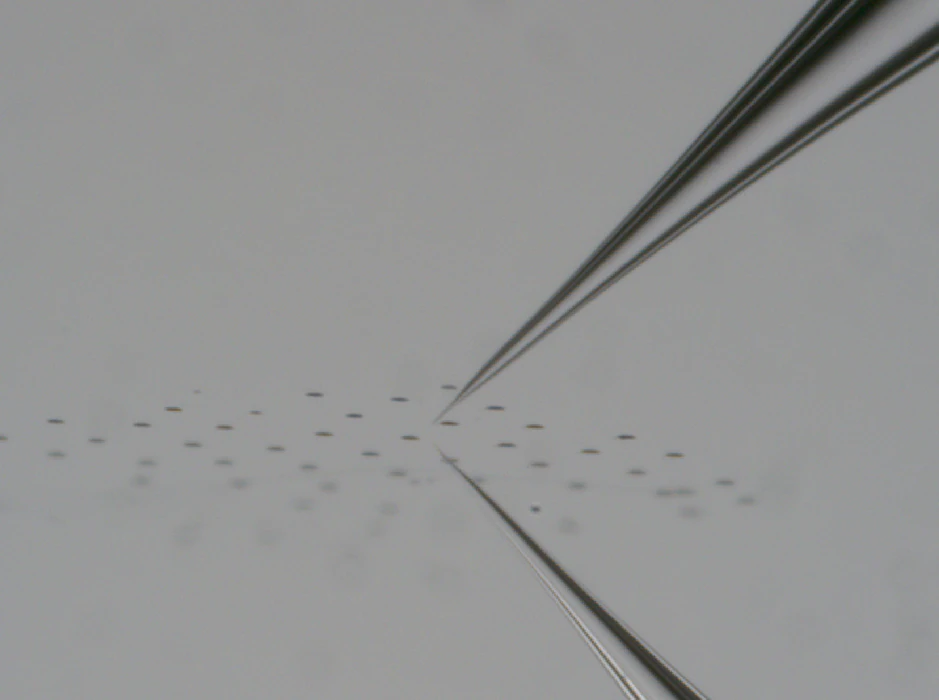
ノズル先端は、基板から数十から数百マイクロメートルの位置で動作します。電界が個々の液滴を所定の位置に噴出します。同期された動きと噴射によって、隣接する堆積物が重なり合い、線や複雑なパターンが形成されます。
 画像を拡大 ↗
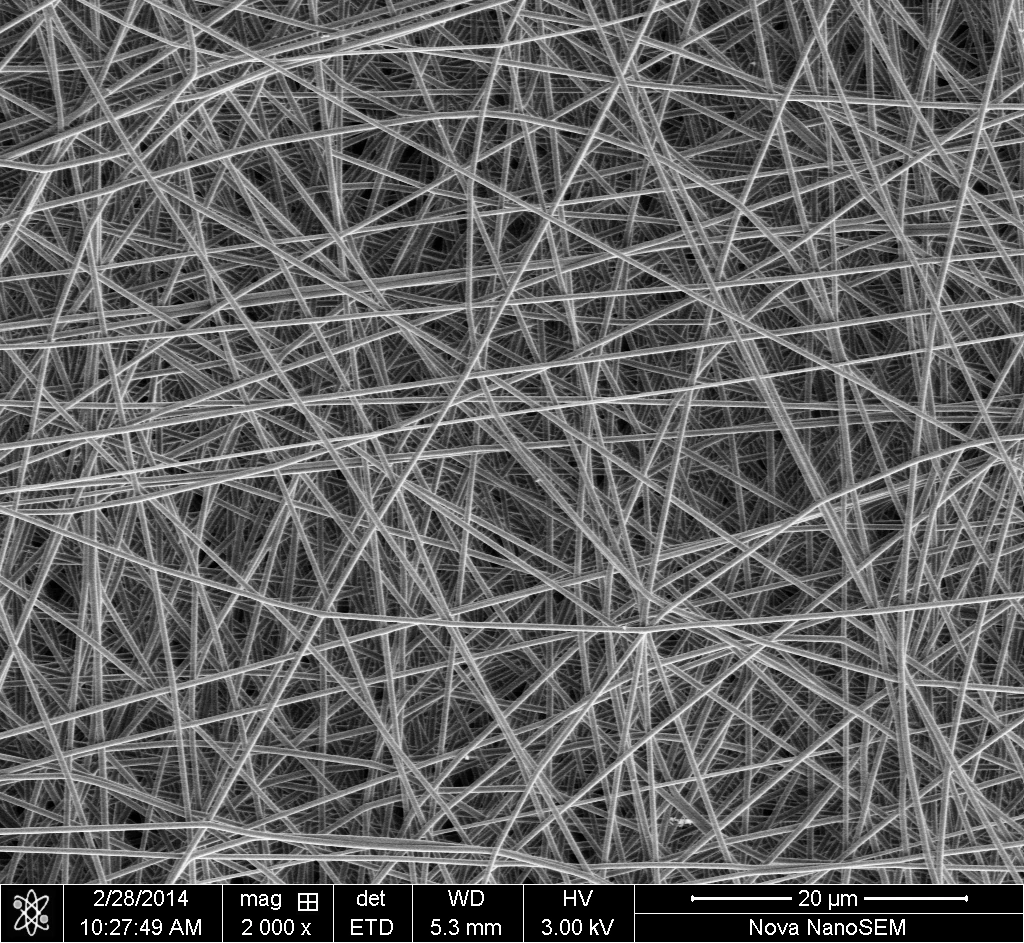
複数のファイバーが膜を形成します。典型的なファイバー径は100–1000 nmです。
 画像を拡大 ↗
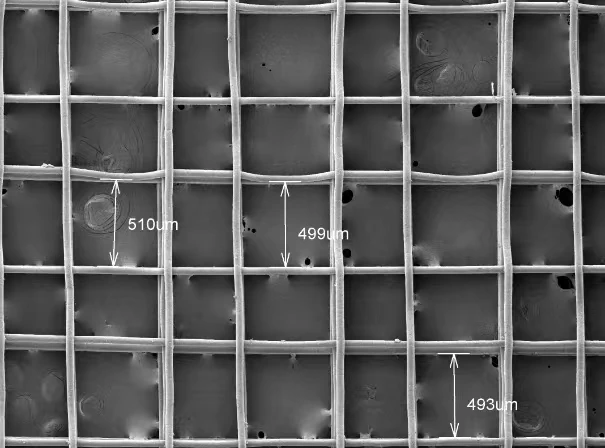
個々の溶液または溶融ファイバーを、層ごとに直接配置して、秩序ある構造を形成します。
 画像を拡大 ↗
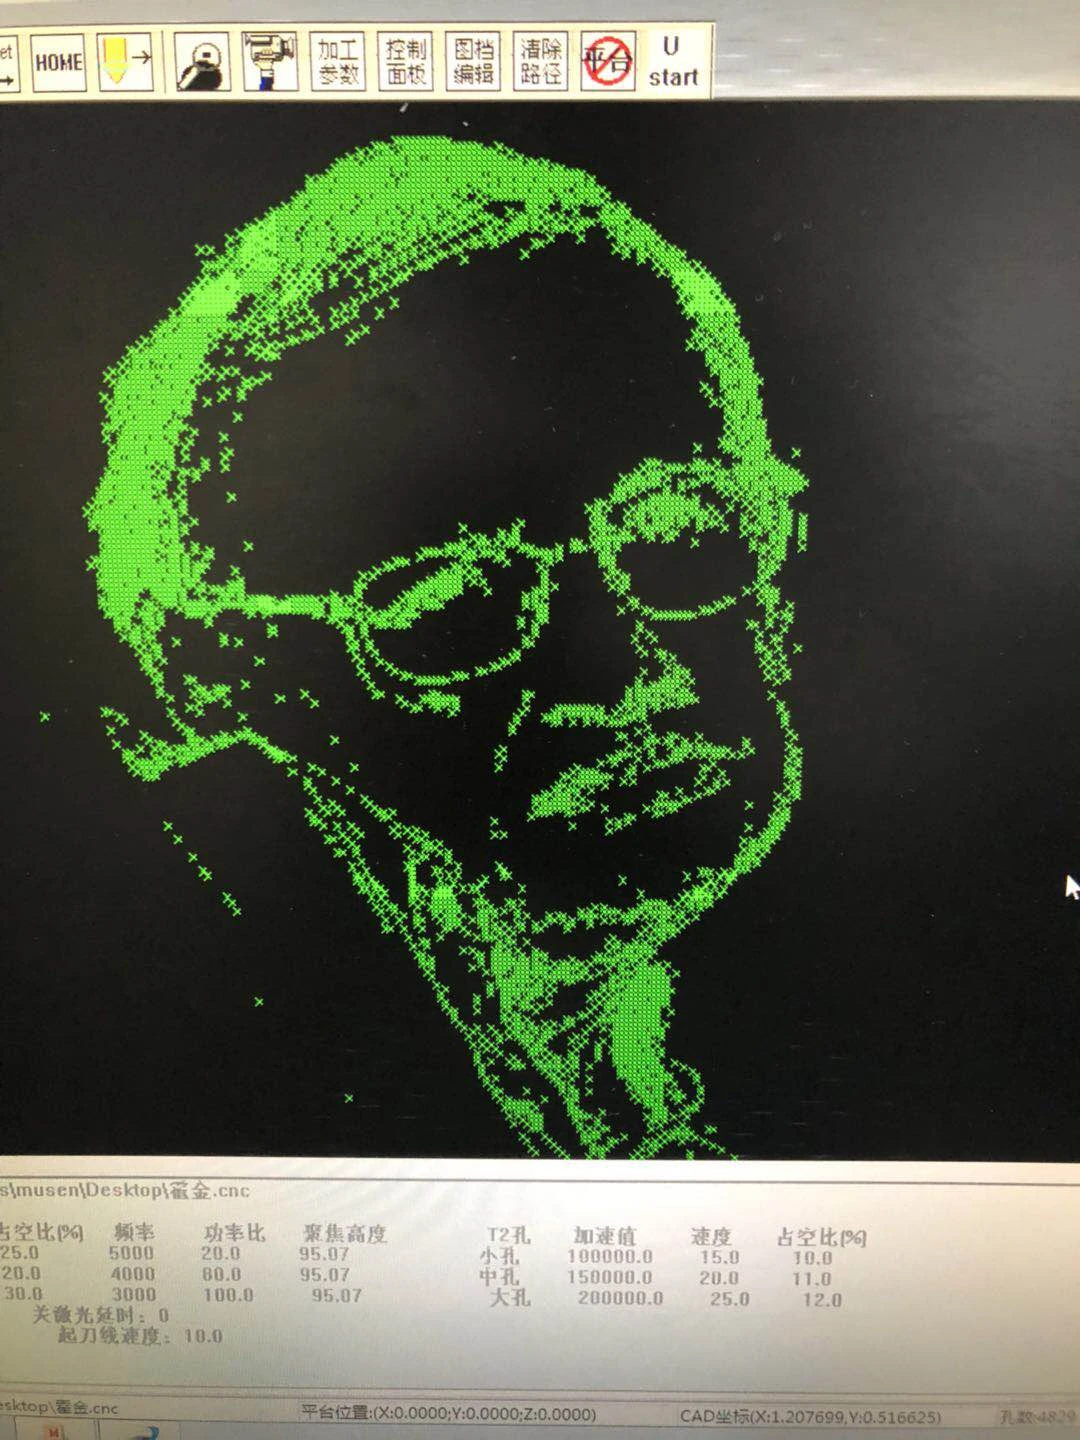
液滴は点を形成します。重なり合った堆積物は線や微細パターンを形成します。これが TL-EHD の焦点です。
 画像を拡大 ↗
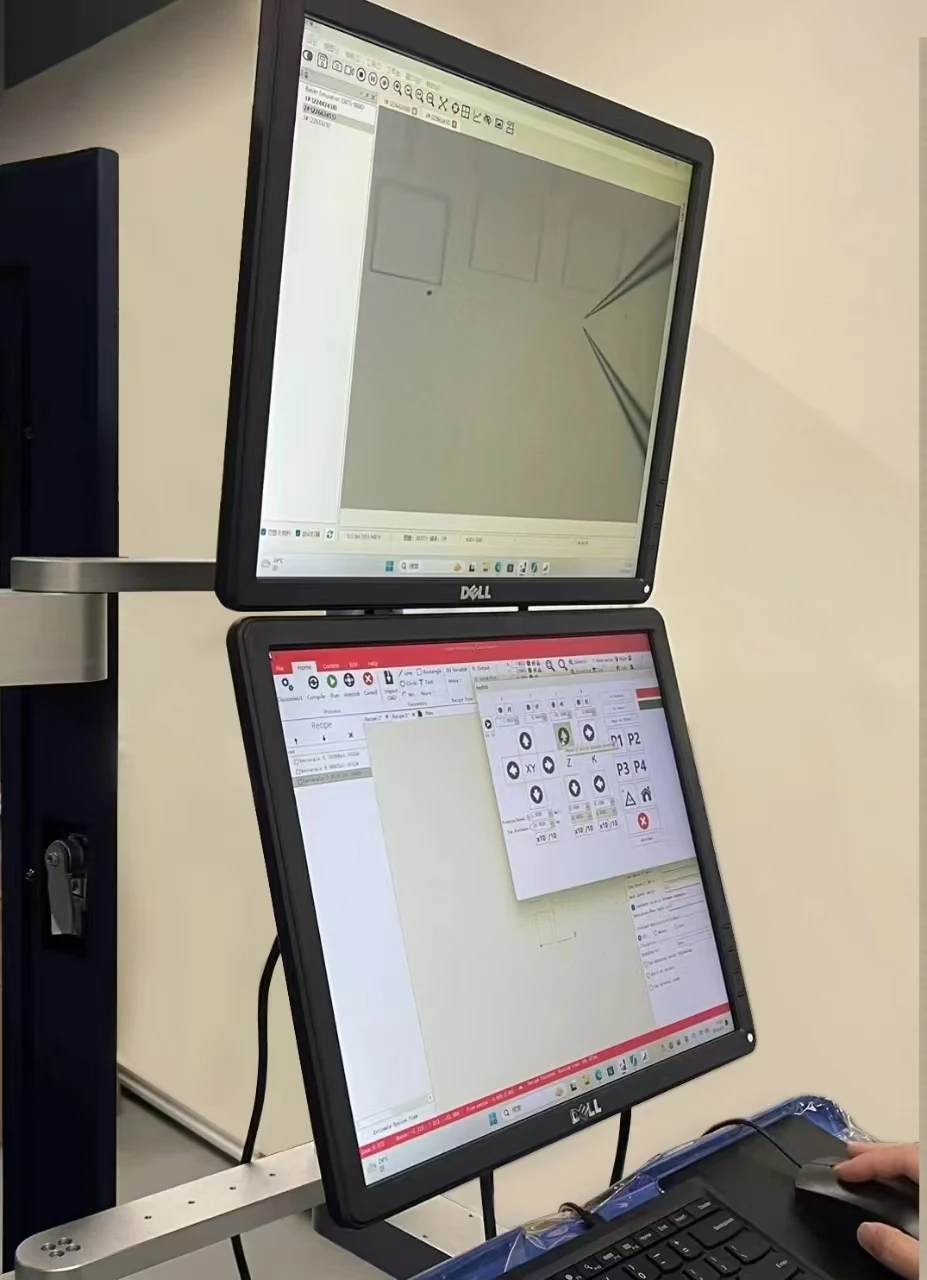
全4方向からのアクセスにより、サンプルの装填、メンテナンス、およびアップグレードがサポートされます。大理石製のベースが精密モーションシステムを支えます。2つの大型ディスプレイで、モーション、カメラビュー、波形、および信号フィードバックを表示します。システム寸法:1613 × 908 × 724 mm。概算重量:500 kg。
02
リニアモーターがX、Y、およびK軸を駆動します。ロータリーサーボモーターがZ軸を駆動します。クローズドループ制御が位置決めとパス実行を協調させます。
| 軸 | 移動量 | 最大速度 | 位置決め仕様 |
|---|---|---|---|
| X | >180 mm | 200 mm/s | 再現性: ±1.5 μm |
| Y | >180 mm | 200 mm/s | 再現性: ±1.5 μm |
| Z | >80 mm | 20 mm/s | 位置決め精度:100 nm |
100 nmおよび±1.5 μmはステージの位置決め仕様です。実際の印刷位置決め精度は、材料およびプロセスに依存します。
 画像を拡大 ↗
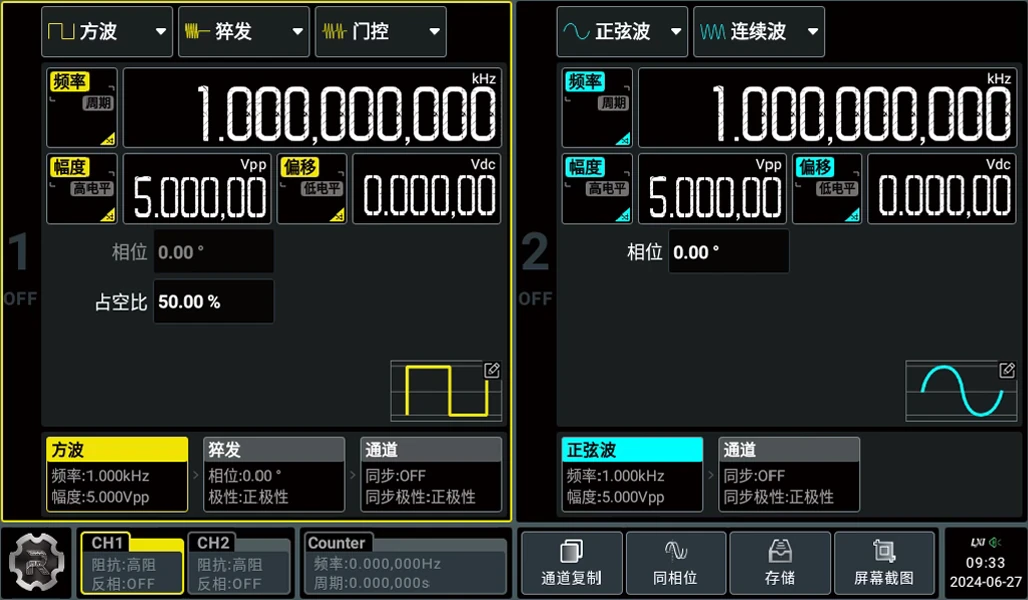
0から2000 Vまでのデジタル制御・プログラム可能な出力。出力電流は0から10 mAまで連続的に調整可能です。
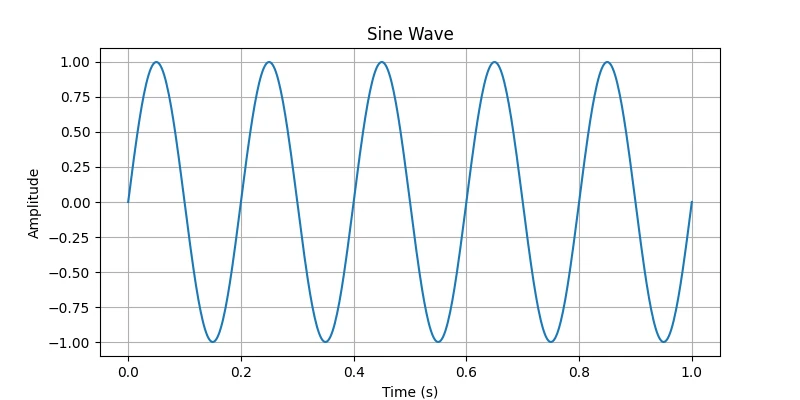
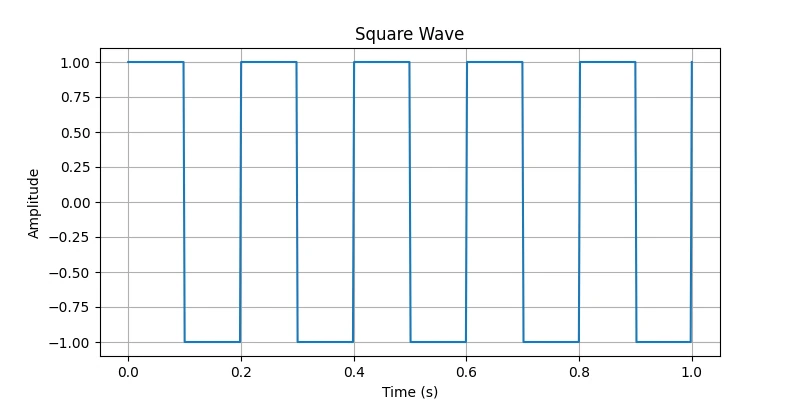
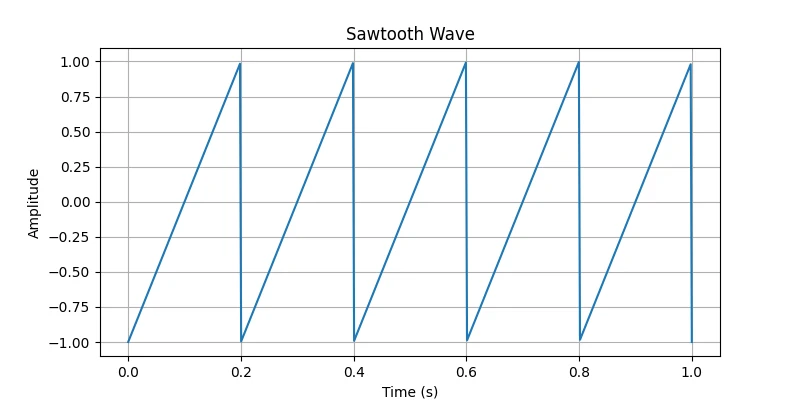
PCから周波数、デューティサイクル、振幅、およびDCオフセットを設定してください。標準波形、複合波形、カスタム波形が利用可能で、ソフトウェアインターフェースは中国語と英語に対応しています。
 画像を拡大 ↗
 画像を拡大 ↗
 画像を拡大 ↗
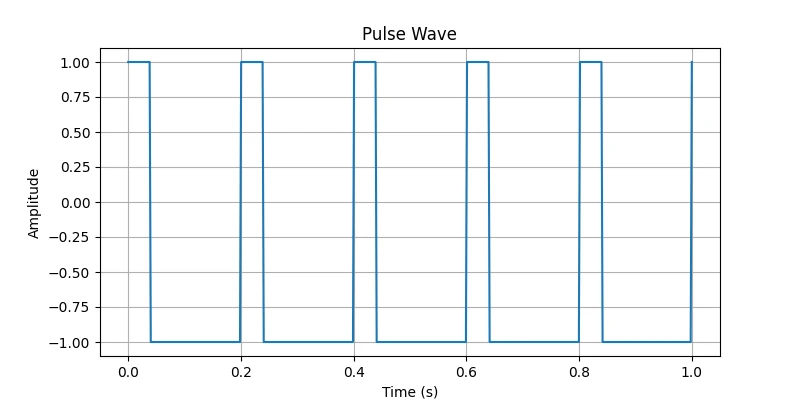 画像を拡大 ↗
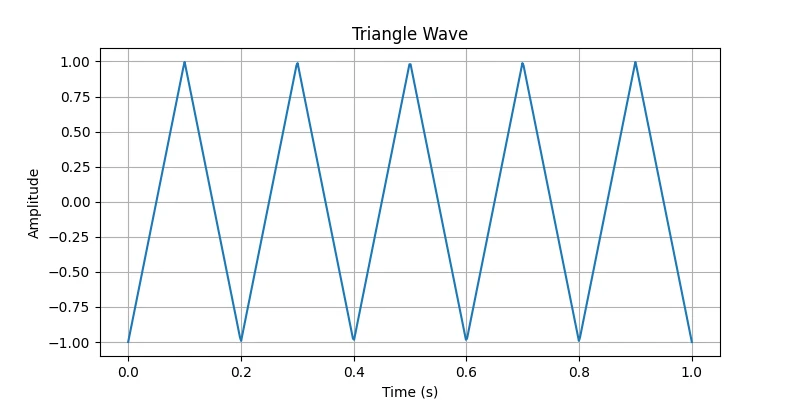 画像を拡大 ↗
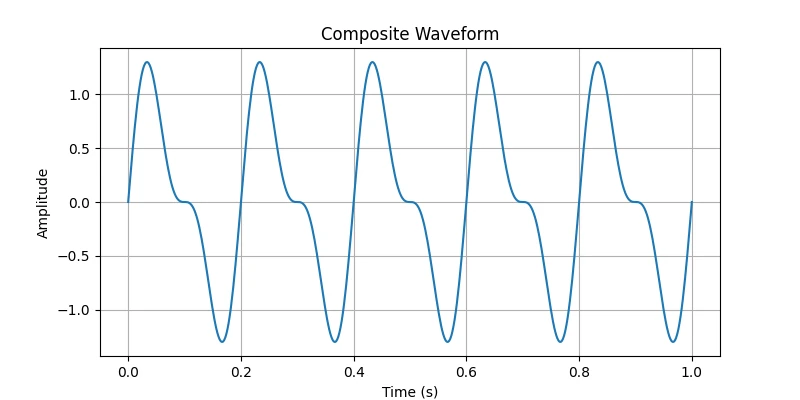 画像を拡大 ↗
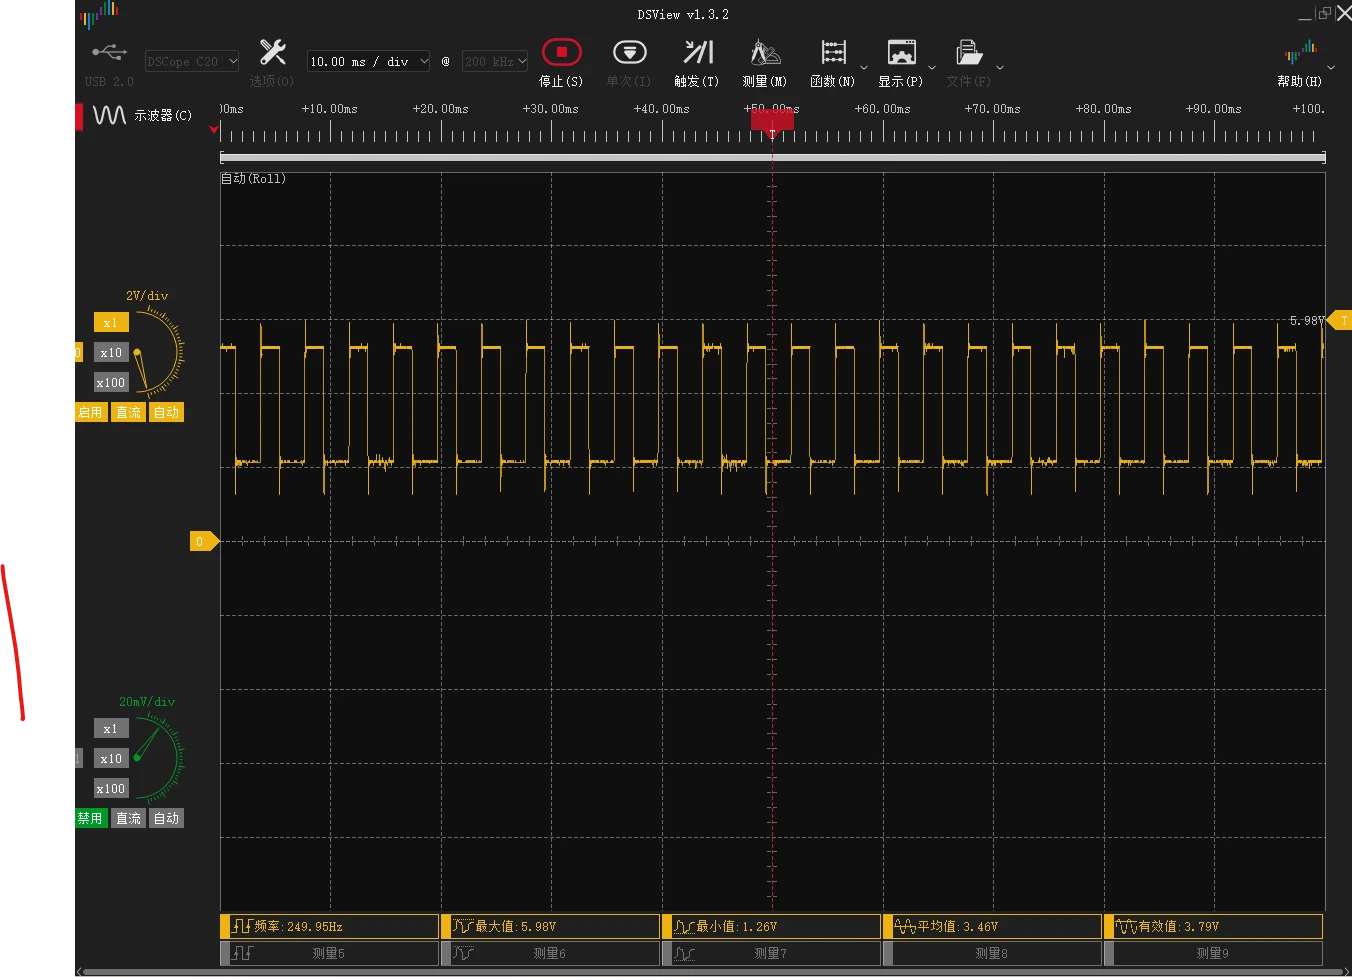 画像を拡大 ↗
デュアルチャンネルUSBオシロスコープは、プロセス調整中の電圧とパルスを監視します。アナログ帯域幅:50 MHz。サンプリングレート:最大200 MSa/s。感度:10 mV/div~2 V/div。入力範囲:−100 V~+100 V(DC + AC)。
03
| 材料クラス | インクの種類 / 例 | 応用可能性 |
|---|---|---|
| 導電性インク | 銀ナノ粒子および銀イオンインク、PEDOT:PSS分散液 | マイクロ電極と導電性配線 |
| ポリマー溶液 | 絶縁性または機能性ポリマーの溶液 | 絶縁パターンと機能性マイクロ構造 |
| 粒子分散 | 安定した分散、例えば半導体ナノ粒子など | 機能性層およびマイクロスケールパターン |
| 光硬化性インク | ジェット吐出可能なUV硬化性樹脂またはプレポリマー | 局所的な硬化と微細構造の作製 |
各処方を、使用ノズル、波形、供給設定、および基板を用いてバリデーションしてください。粘度、導電性、表面張力、分散安定性、沈降性、および目詰まりを評価します。基板の濡れ、乾燥、および硬化条件を一致させてください。光硬化性インクには、対応する光源が必要です。
 画像を拡大 ↗
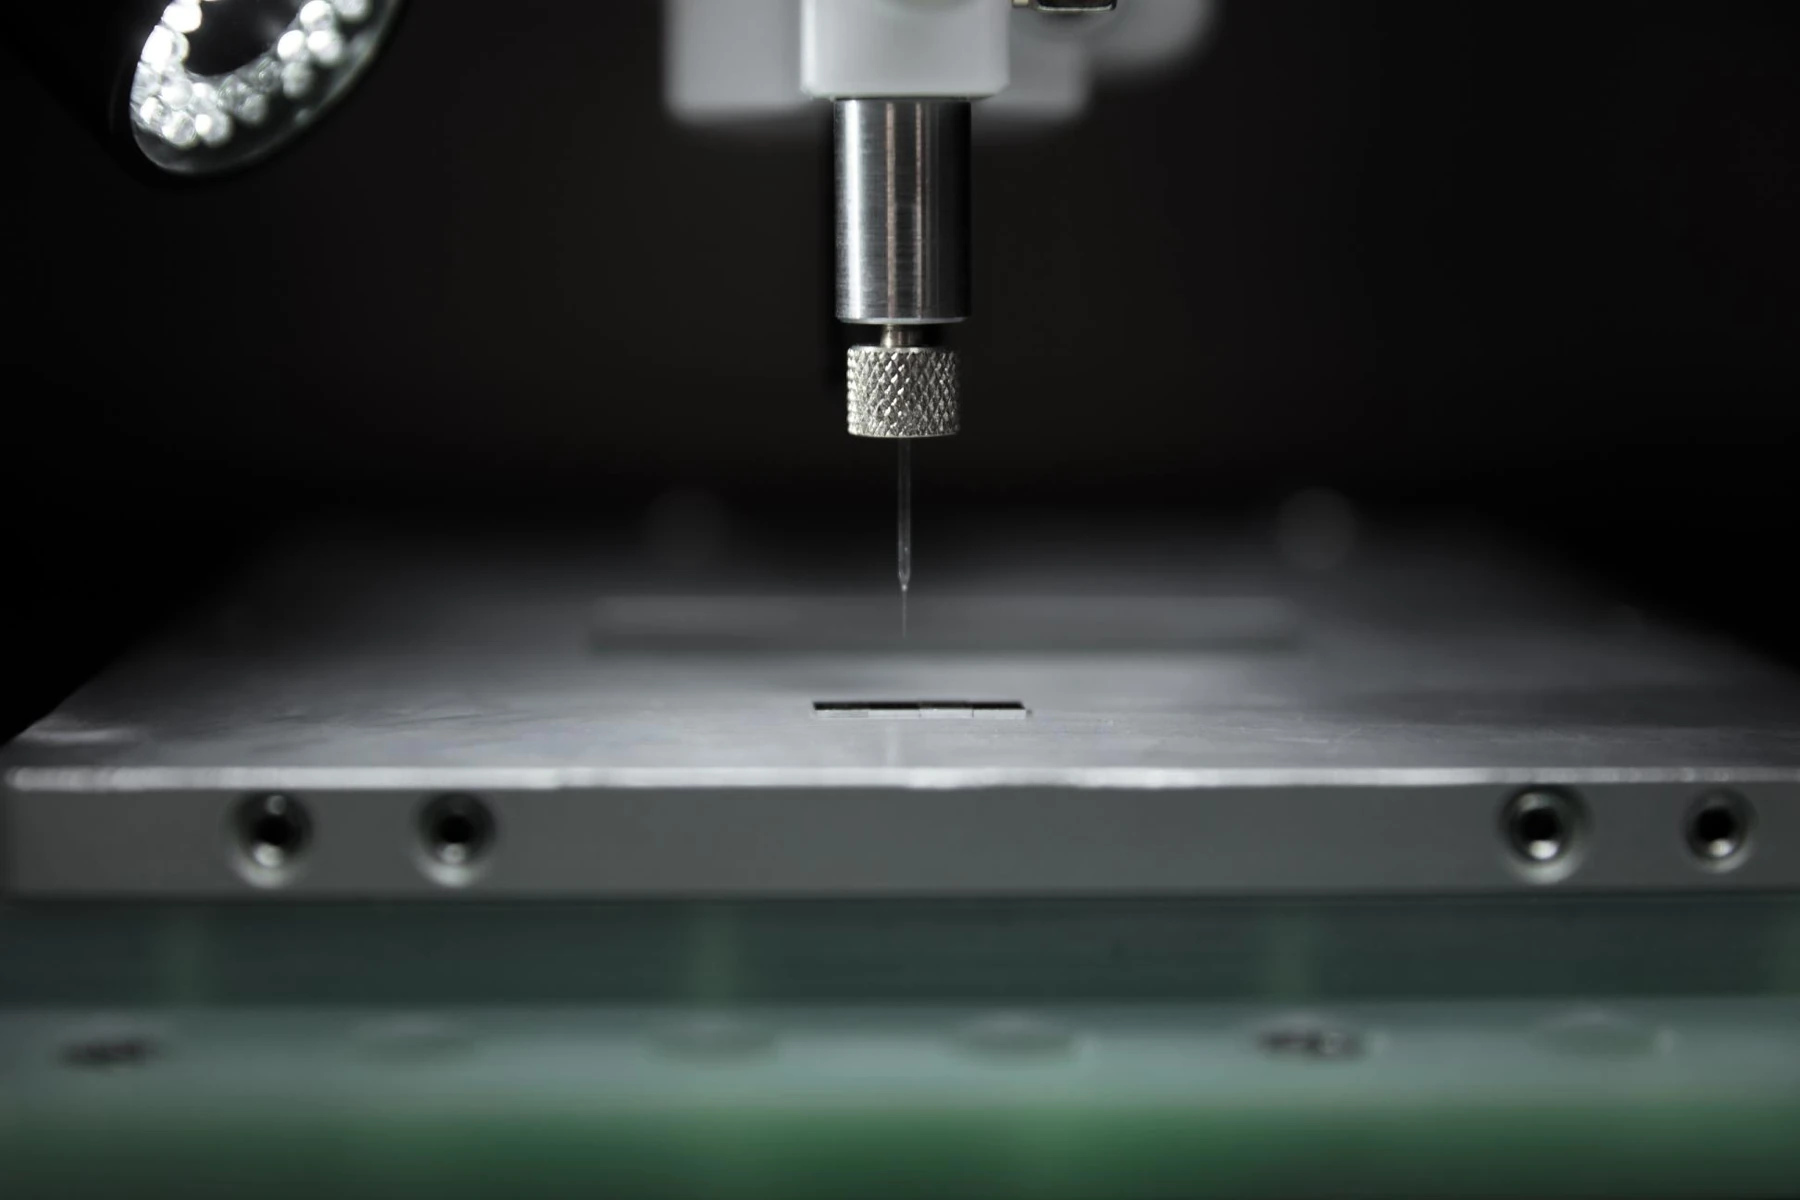
ノズルサイズは1から100 μmの範囲です。インクの粘度と目標パターンに合わせて内径を選択してください。一般的に、内径が小さいほど低粘度のインクに使用されます。専用ホルダーにより、ノズルを流体供給システムに接続できます。
 画像を拡大 ↗
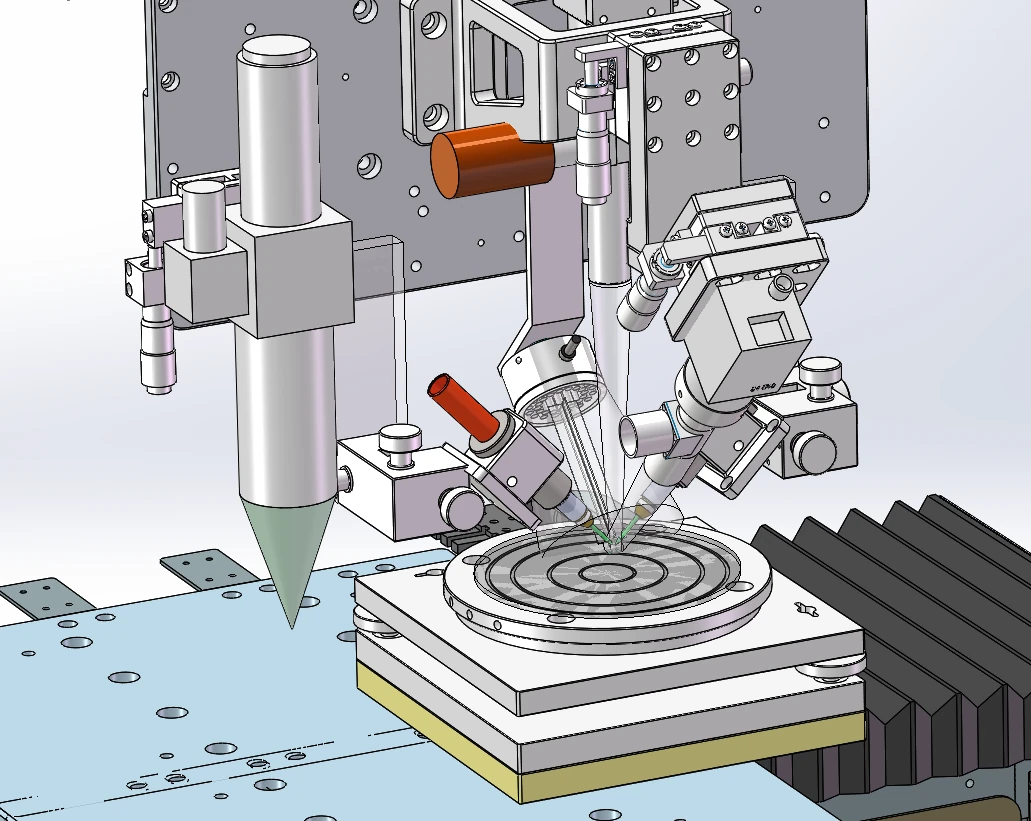
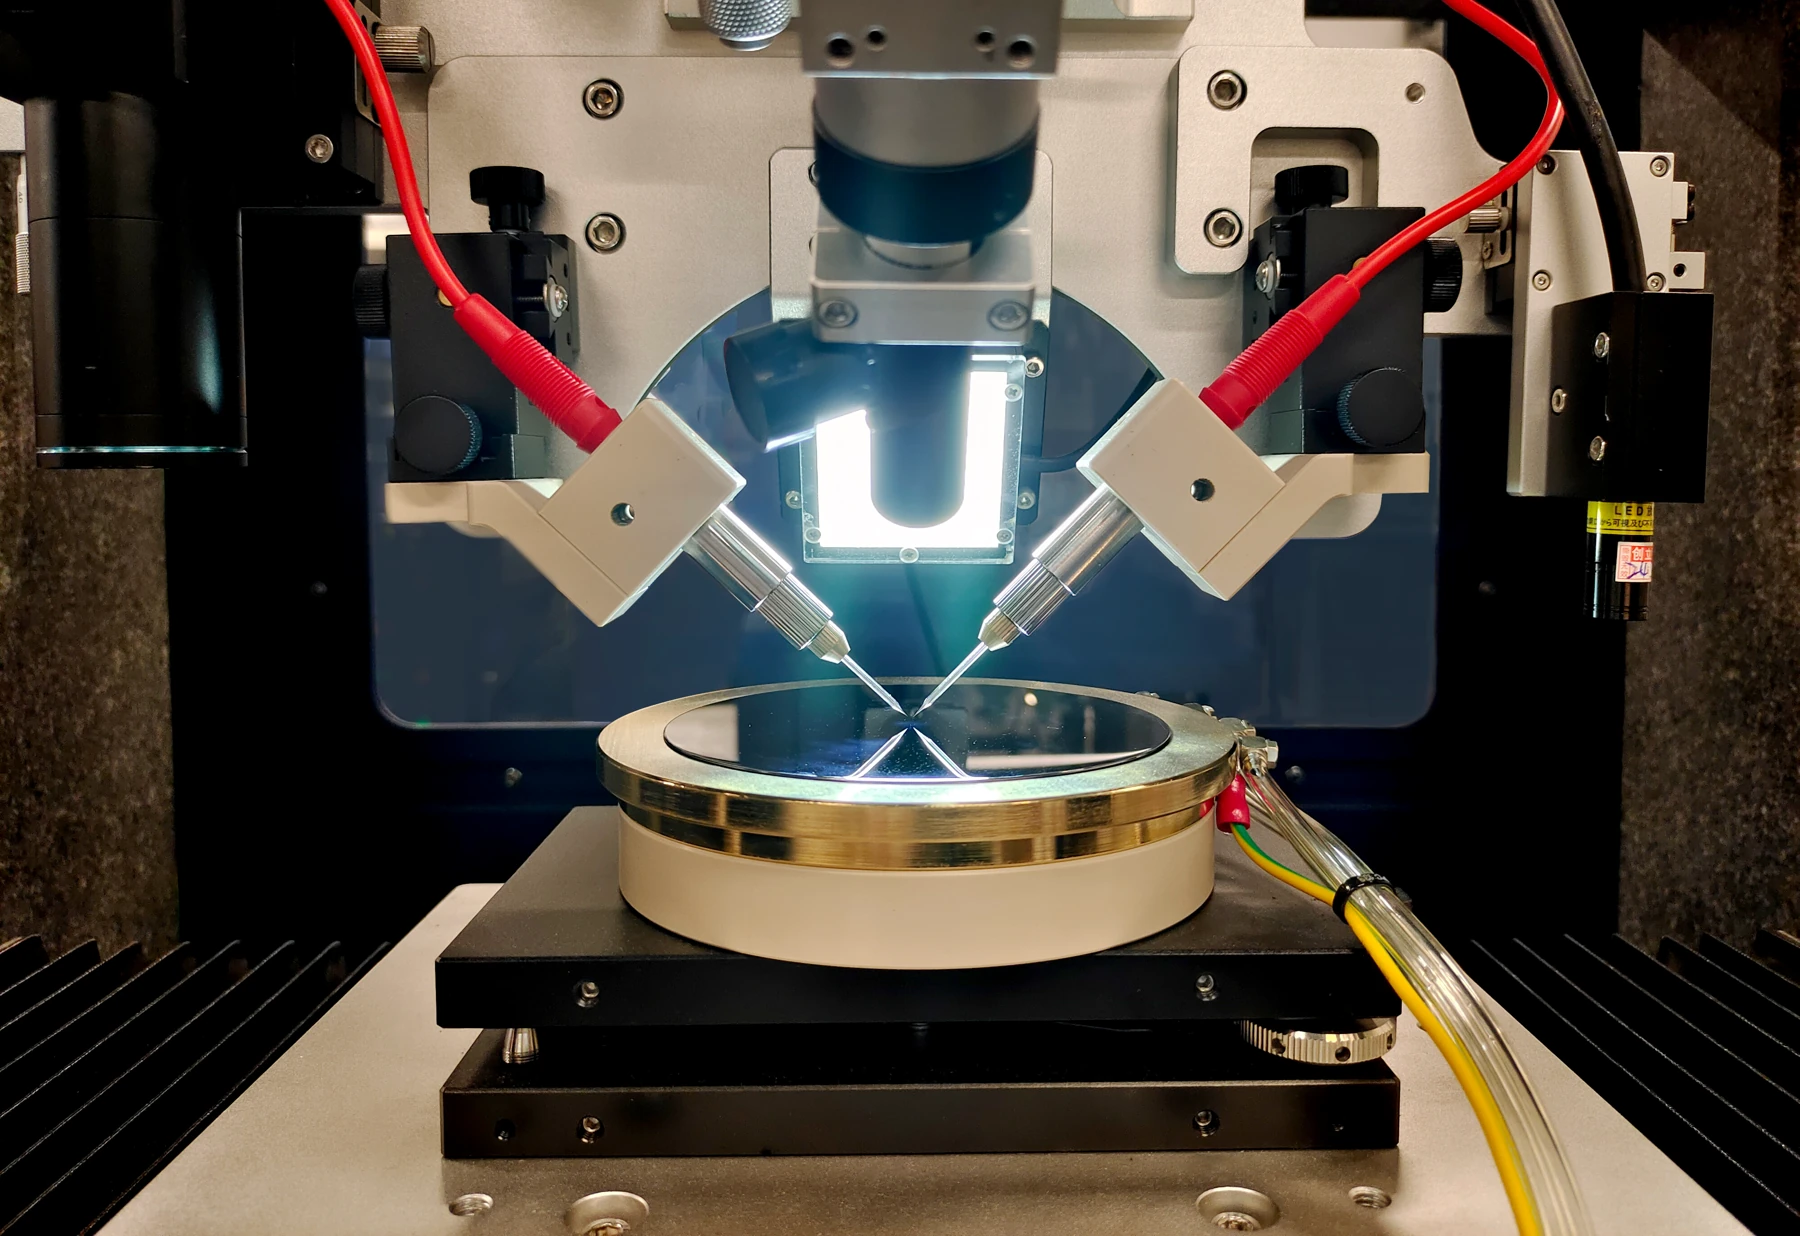
2つのマイクロスケールノズルが、同時または交互の運転をサポートします。各ノズルは独立したX–Y–Z調整機能を備えています。複数の観察ビューにより、アライメントとプロセス中の検査が容易になります。
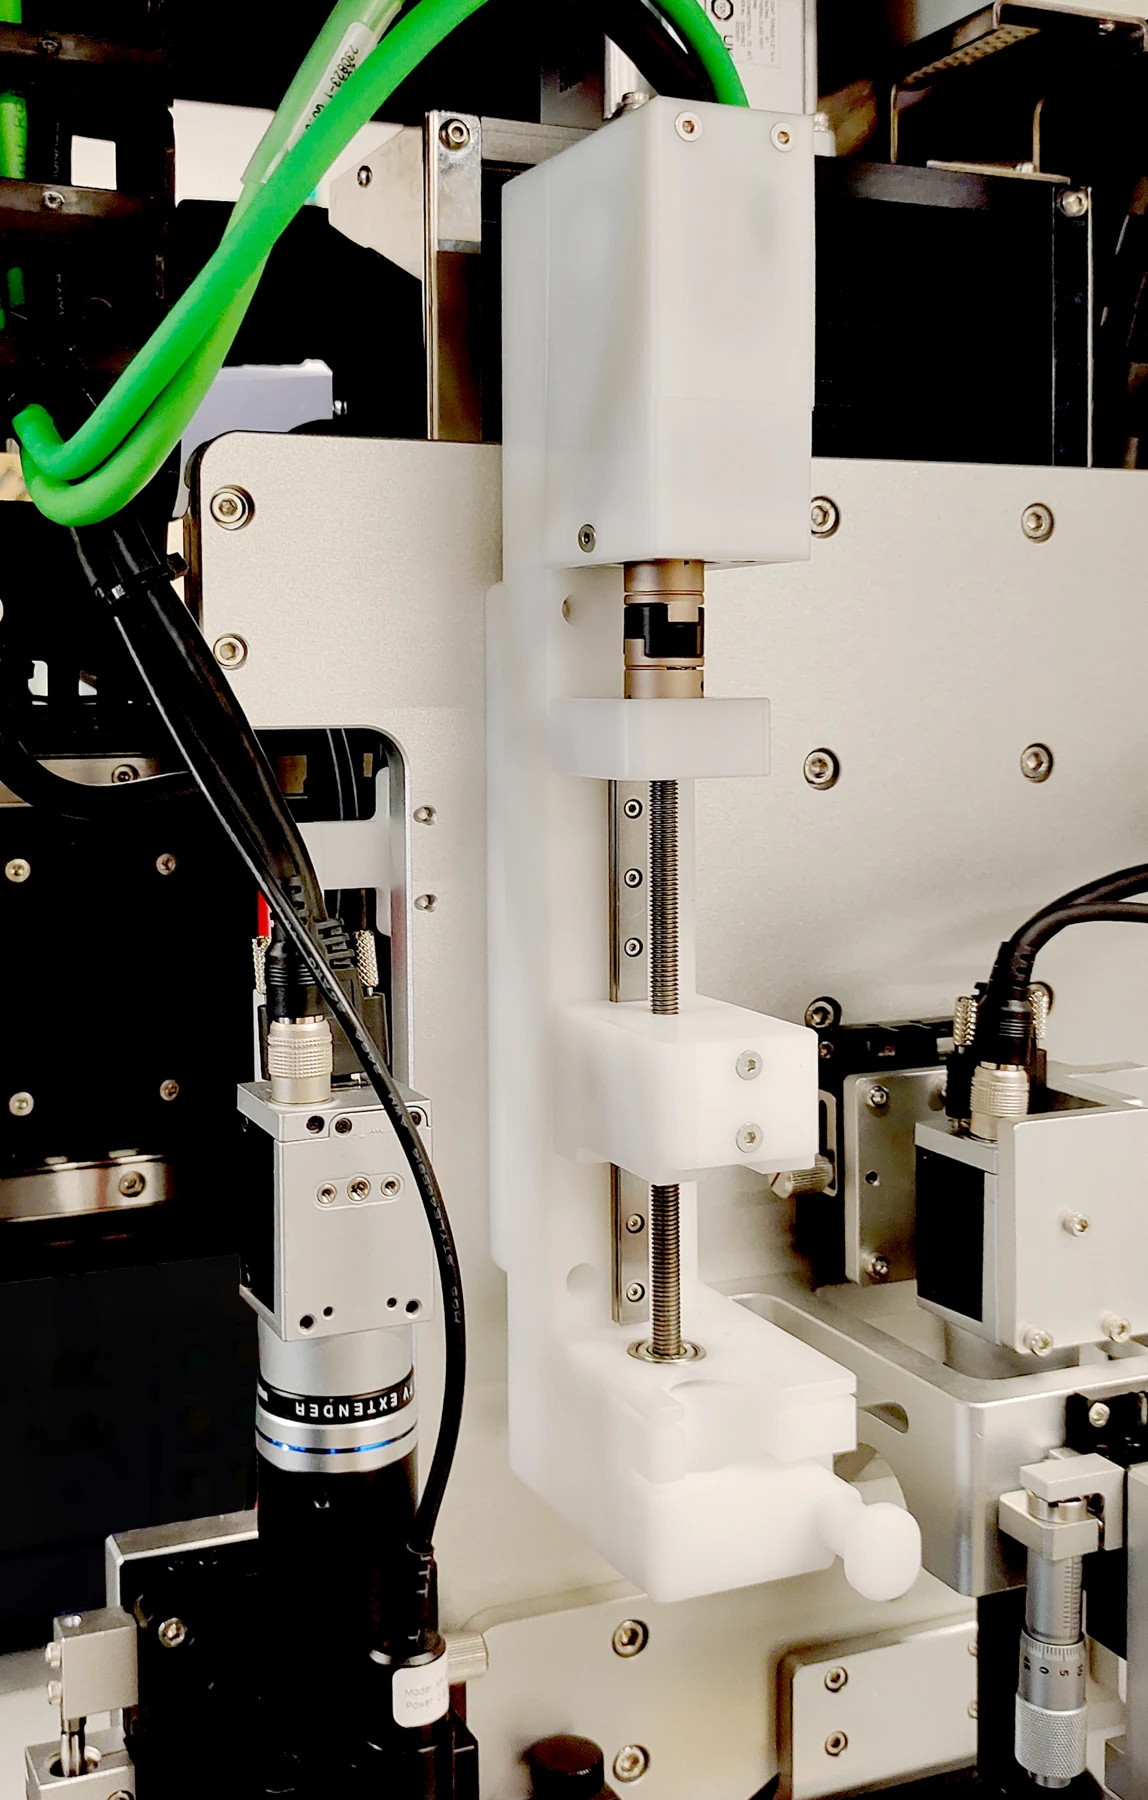
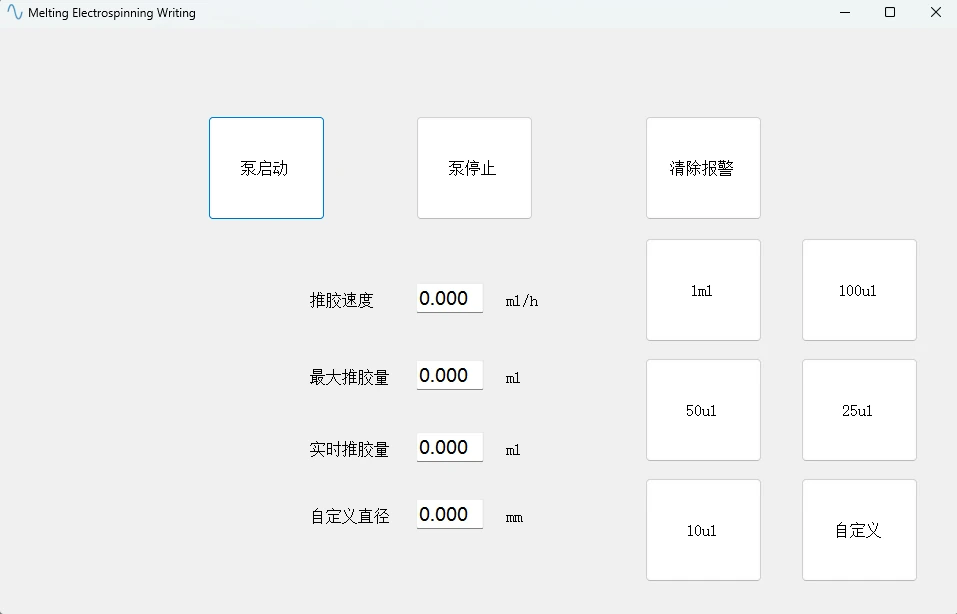
流量:0.01 μL/h~99.9 mL/h。流体粘度:300–5000 cP。対応シリンジ容量:1、10、および20 mL。ルアーチップ付きステンレス鋼製ニードルは、インクに適した内径を選択して使用します。
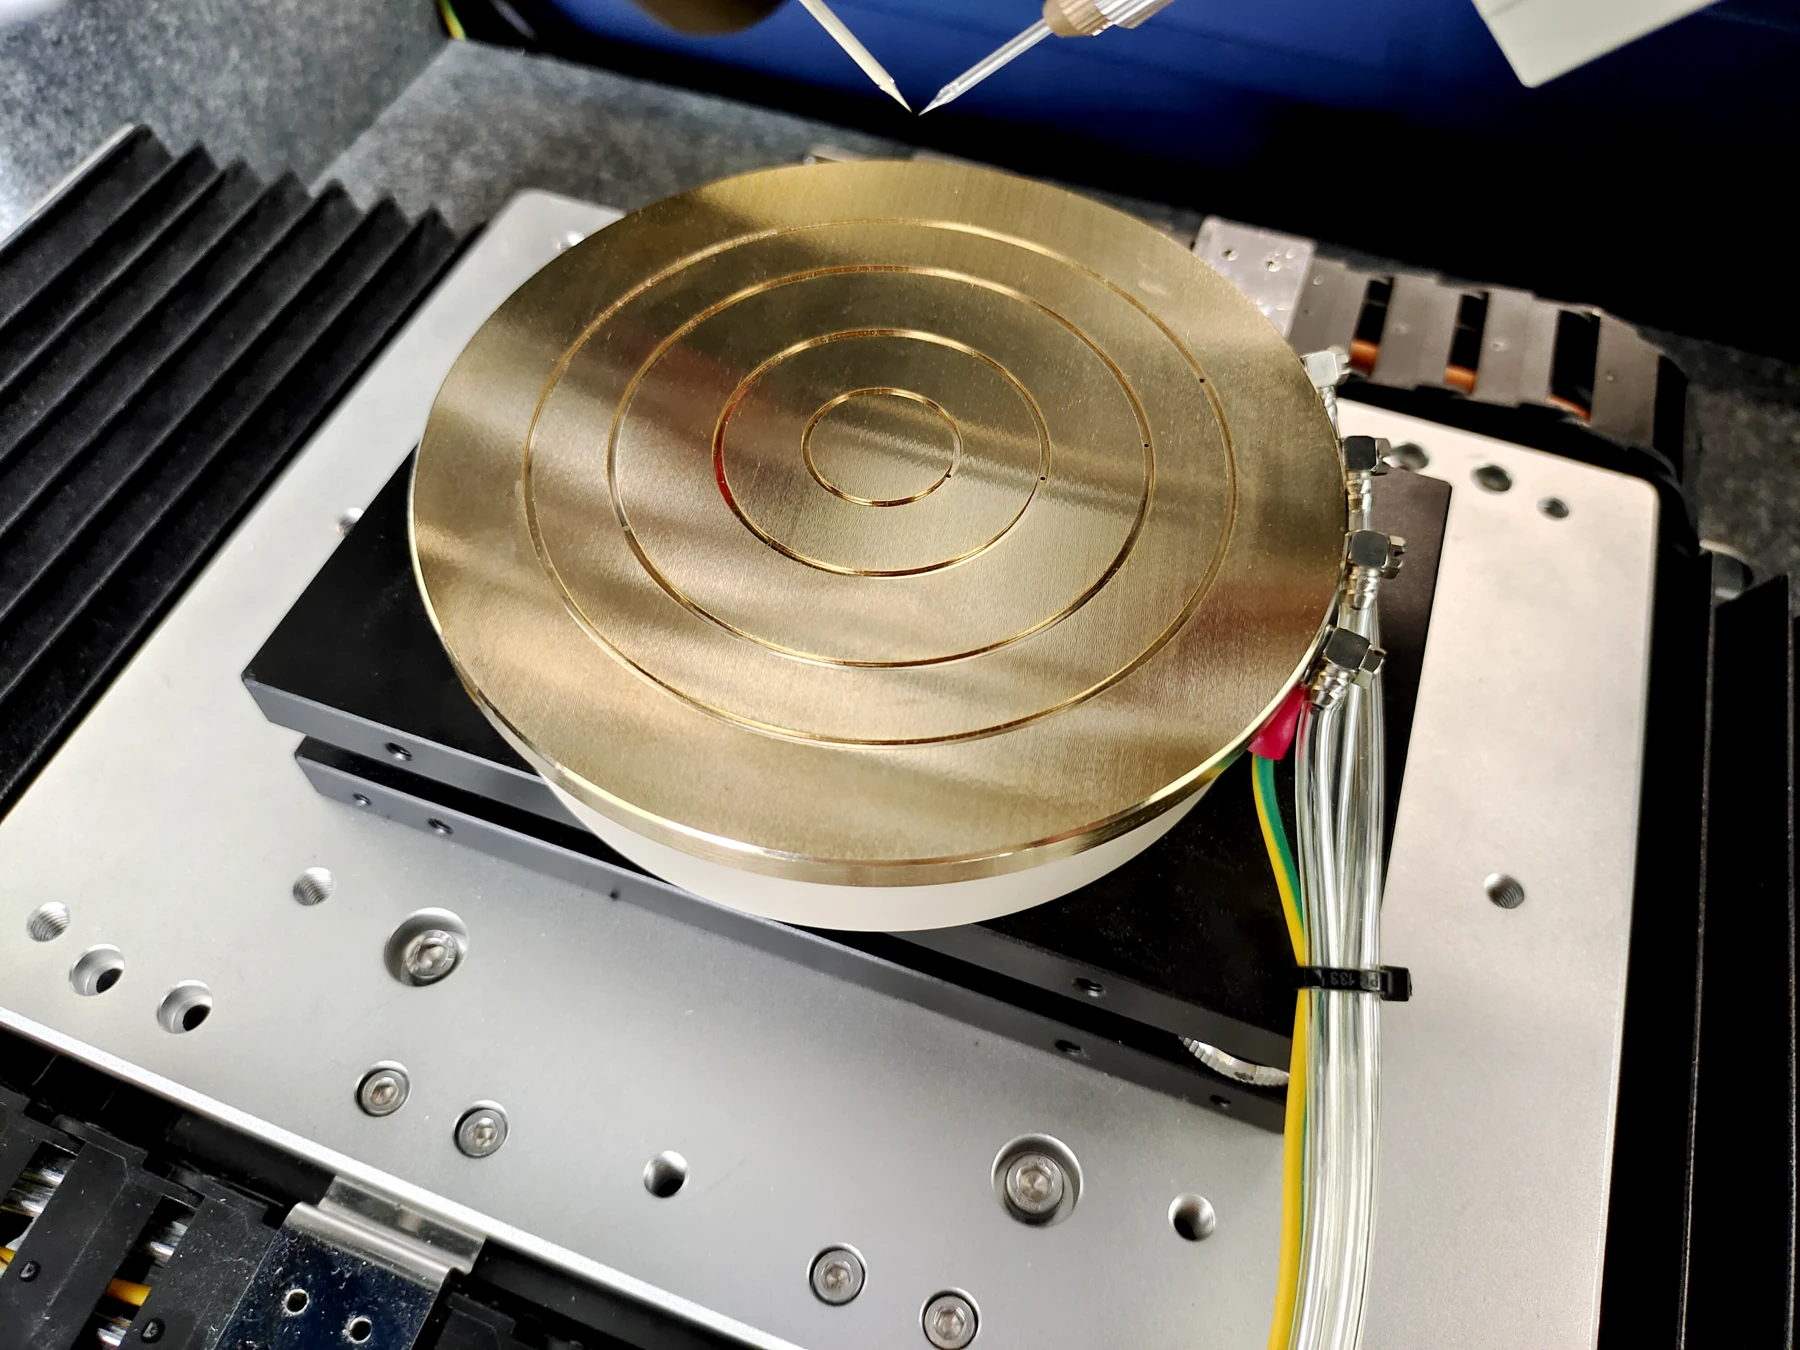
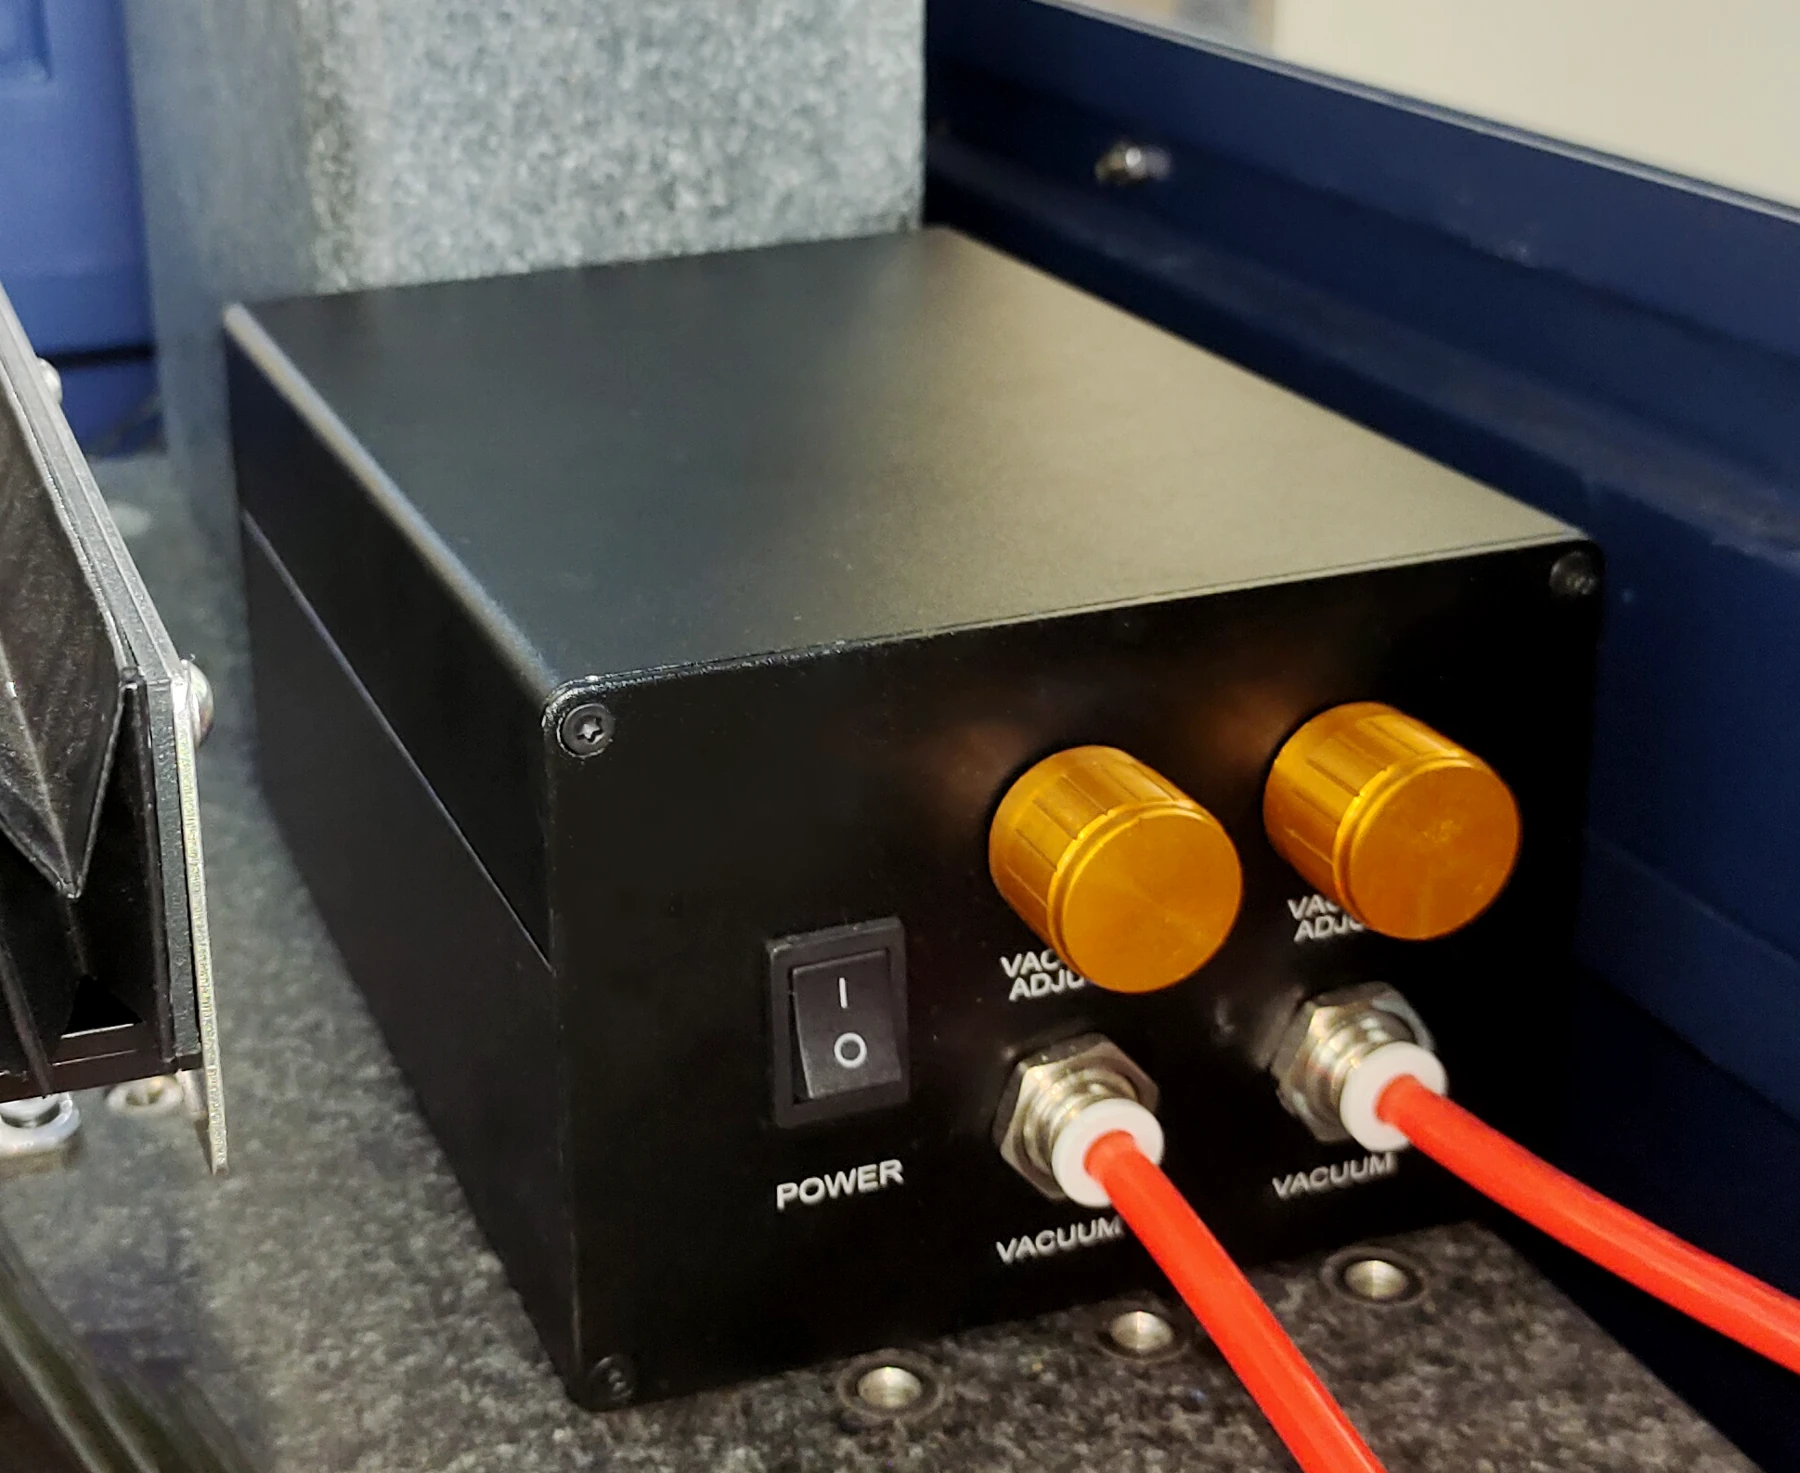
マルチリングの金メッキ真空チャックは、1、2、3、および4インチのシリコンウェハーに対応します。レベル調整が可能で、高電圧運転のための電気絶縁も提供します。静音のデュアルチャネル真空ポンプは、サンプルの保持と交換のための調整可能な吸引を提供します。
 画像を拡大 ↗
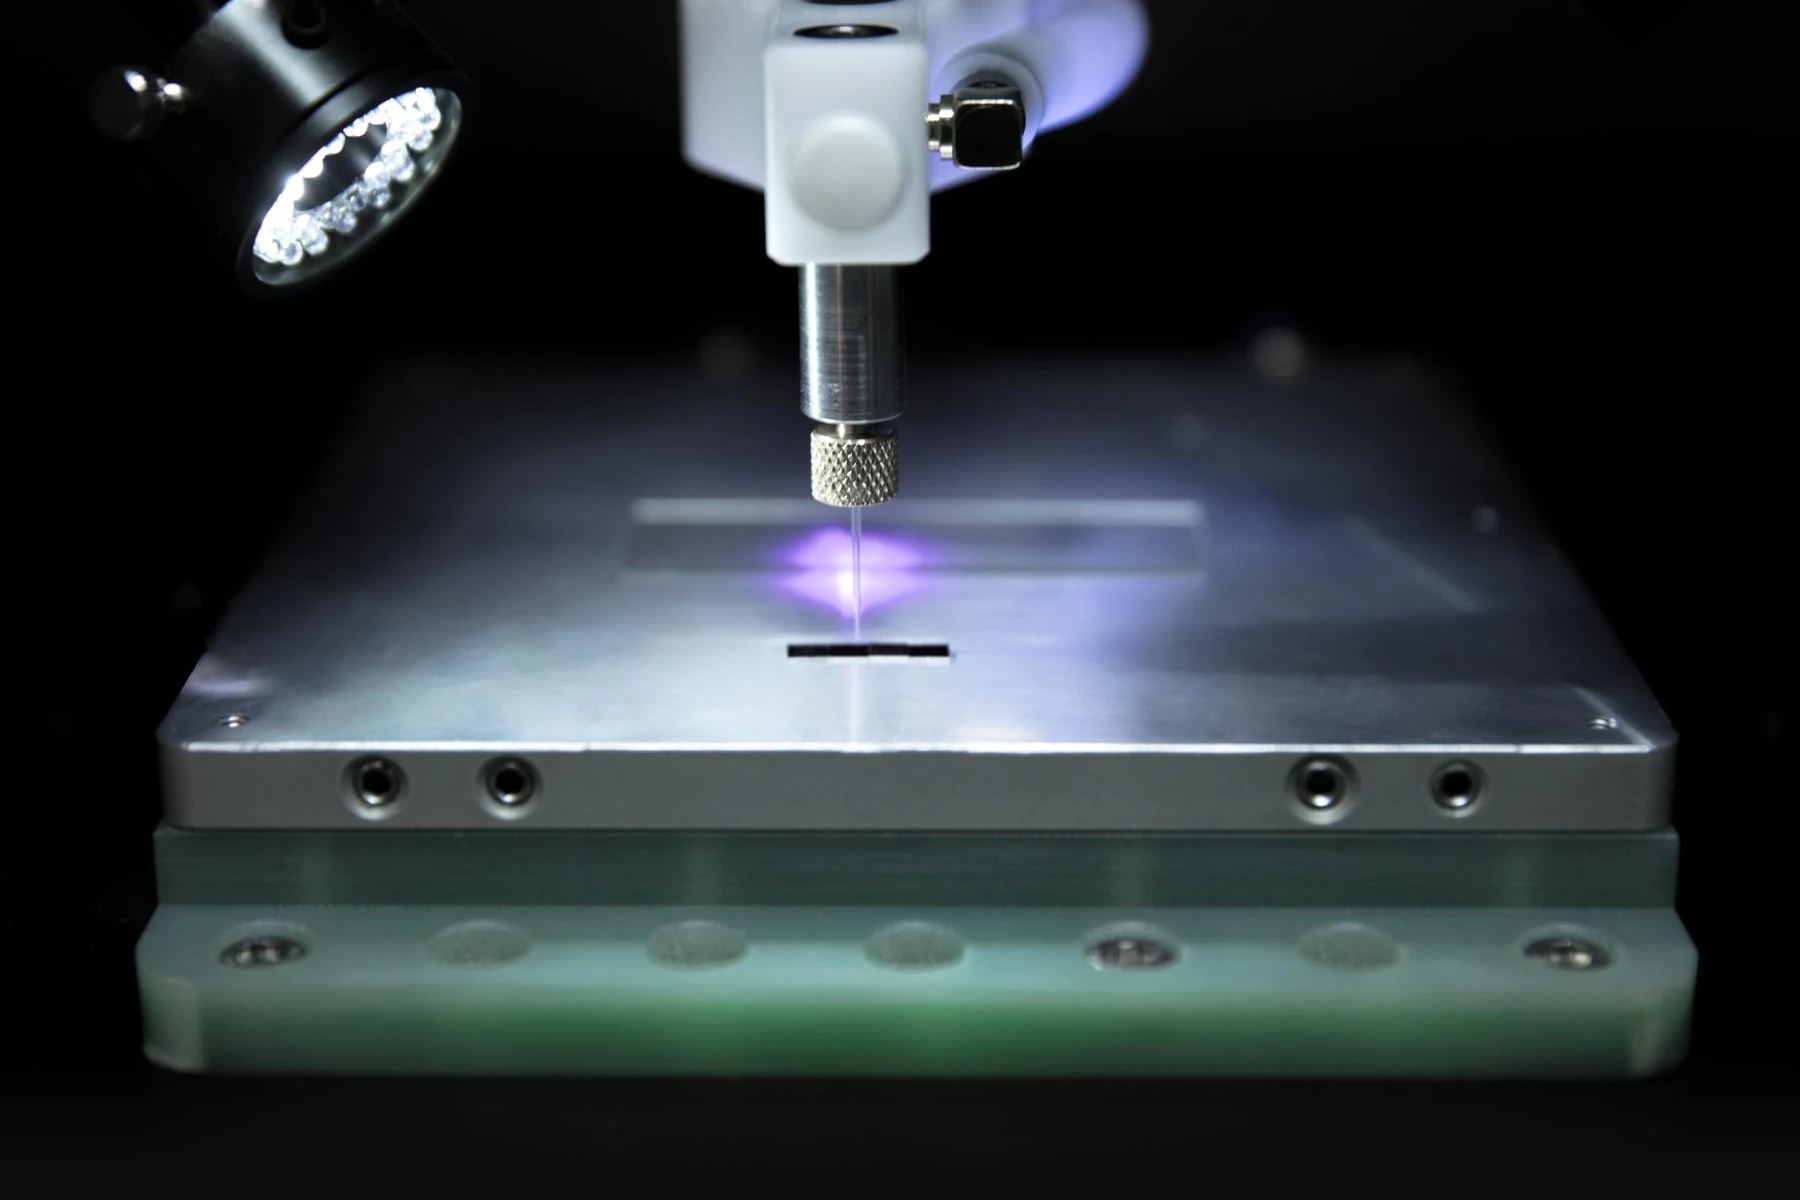
硬化を印刷と独立して、または同期して制御できます。プログラム可能な硬化は、パスに沿って順次または同期的に実行されます。光源はZ軸とともに移動し、ノズルに対して微調整が可能です。4つの横方向操作位置を保存して呼び出すことができます。
04
 画像を拡大 ↗
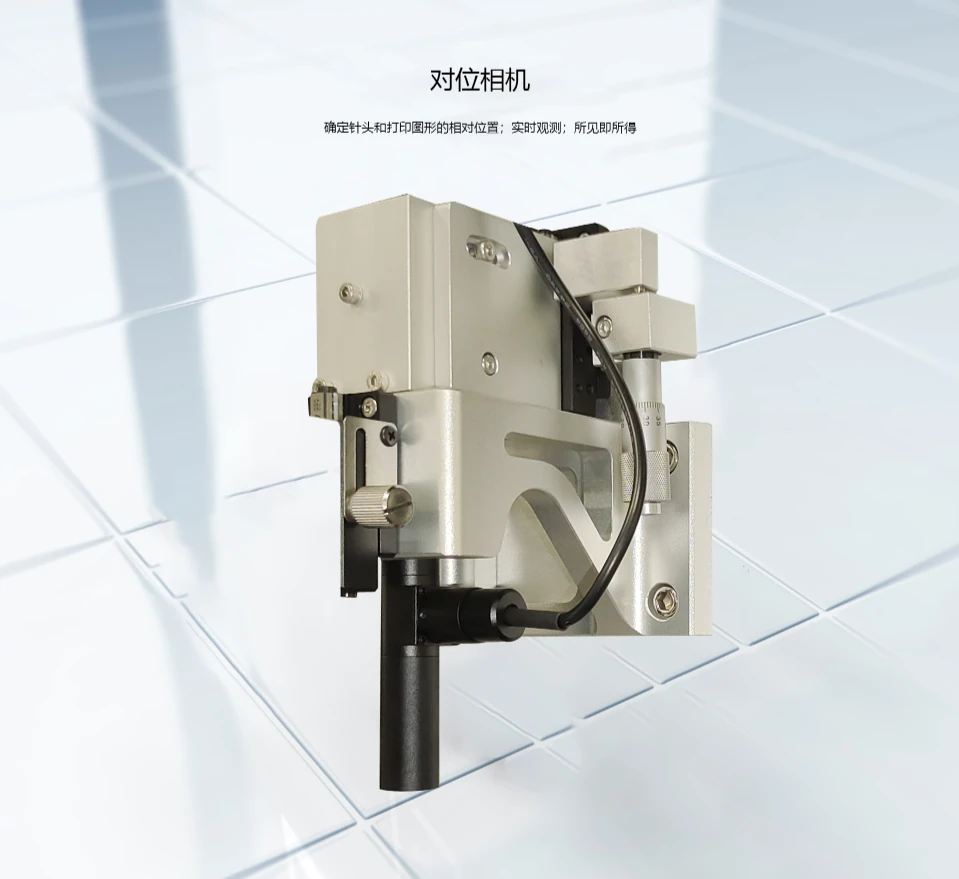
パターンに対するノズルの位置を特定します。
 画像を拡大 ↗
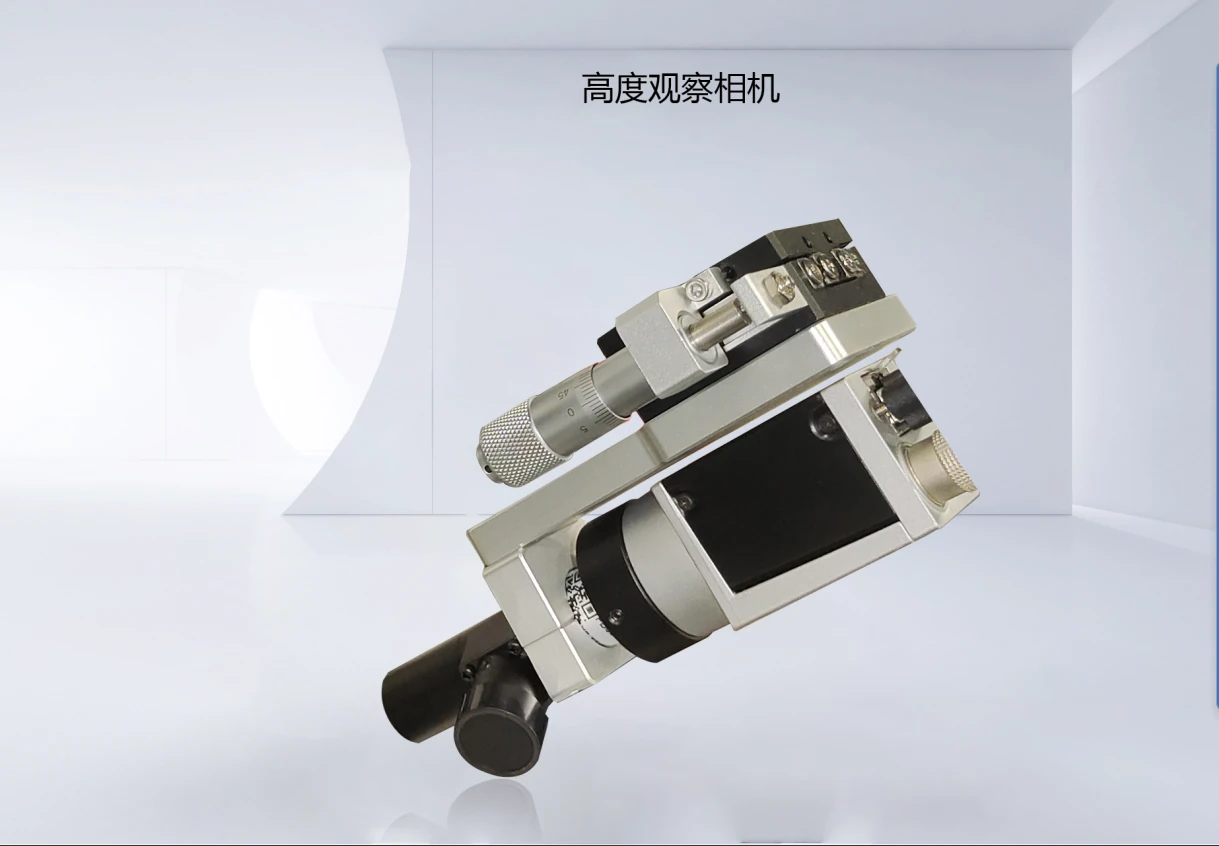
ノズルと基板とのギャップを観察・測定します。
 画像を拡大 ↗
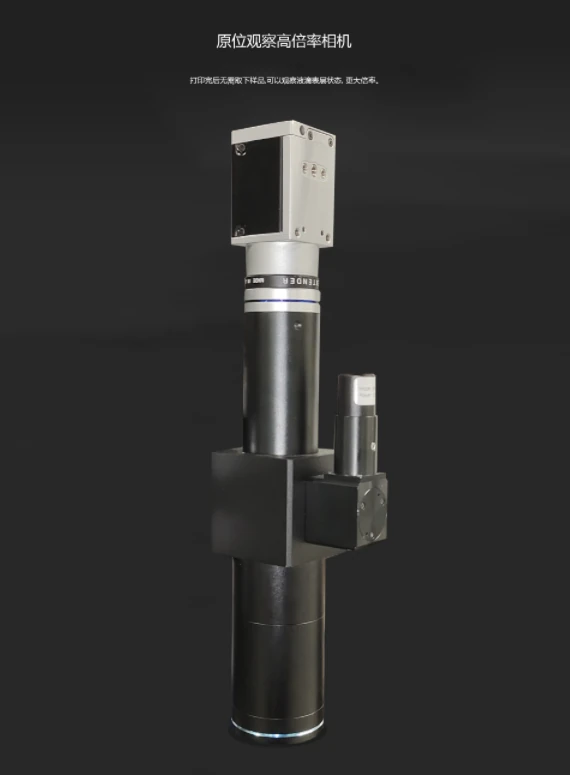
サンプルを取り外すことなく、高倍率で表面形態を検査します。
 画像を拡大 ↗
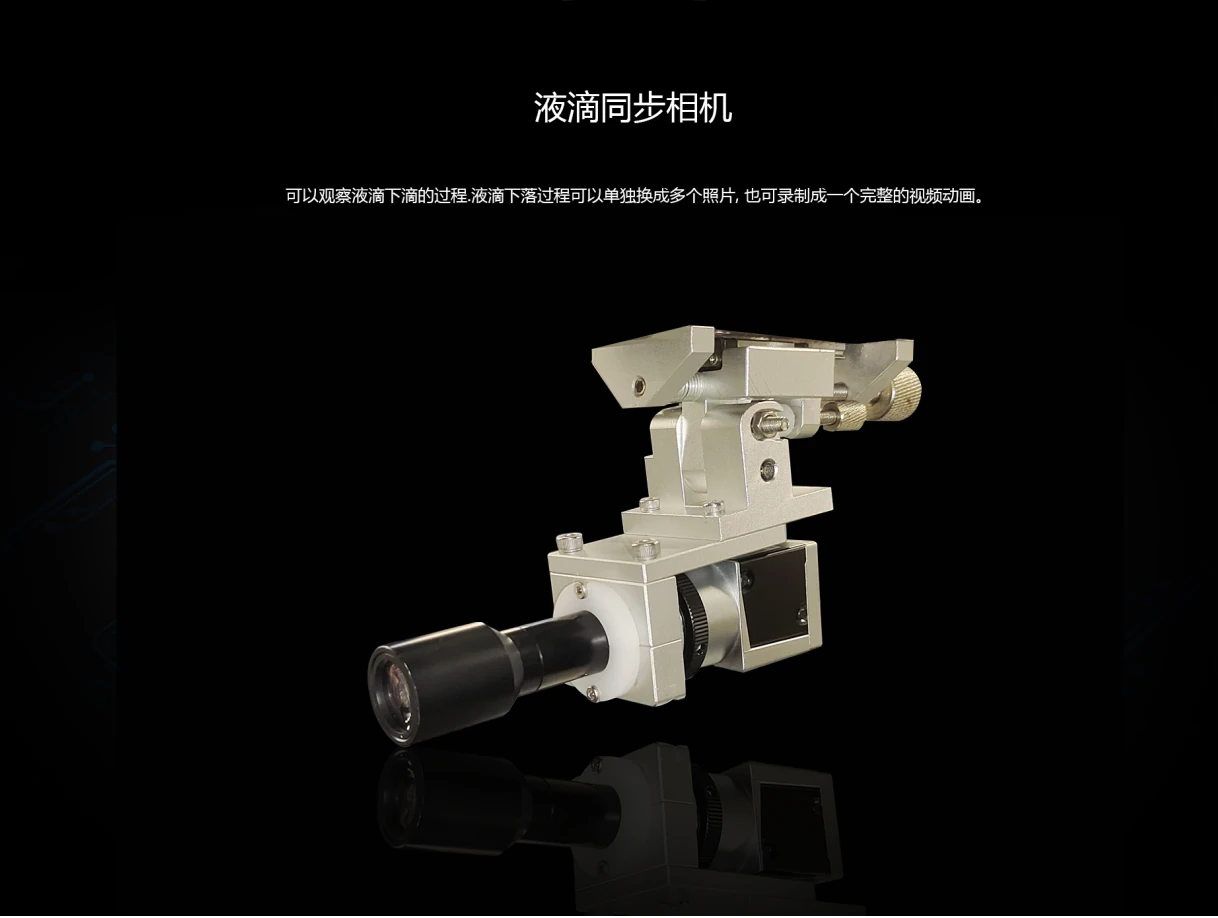
液滴の挙動を画像または動画として同期記録します。
 画像を拡大 ↗
各タスクに必要なカメラアングルを選択してください。カメラとノズルの位置は、X、Y、Z軸で独立して調整でき、光学系とプリントヘッドの間には適切な電気的クリアランスが確保されています。
 画像を拡大 ↗
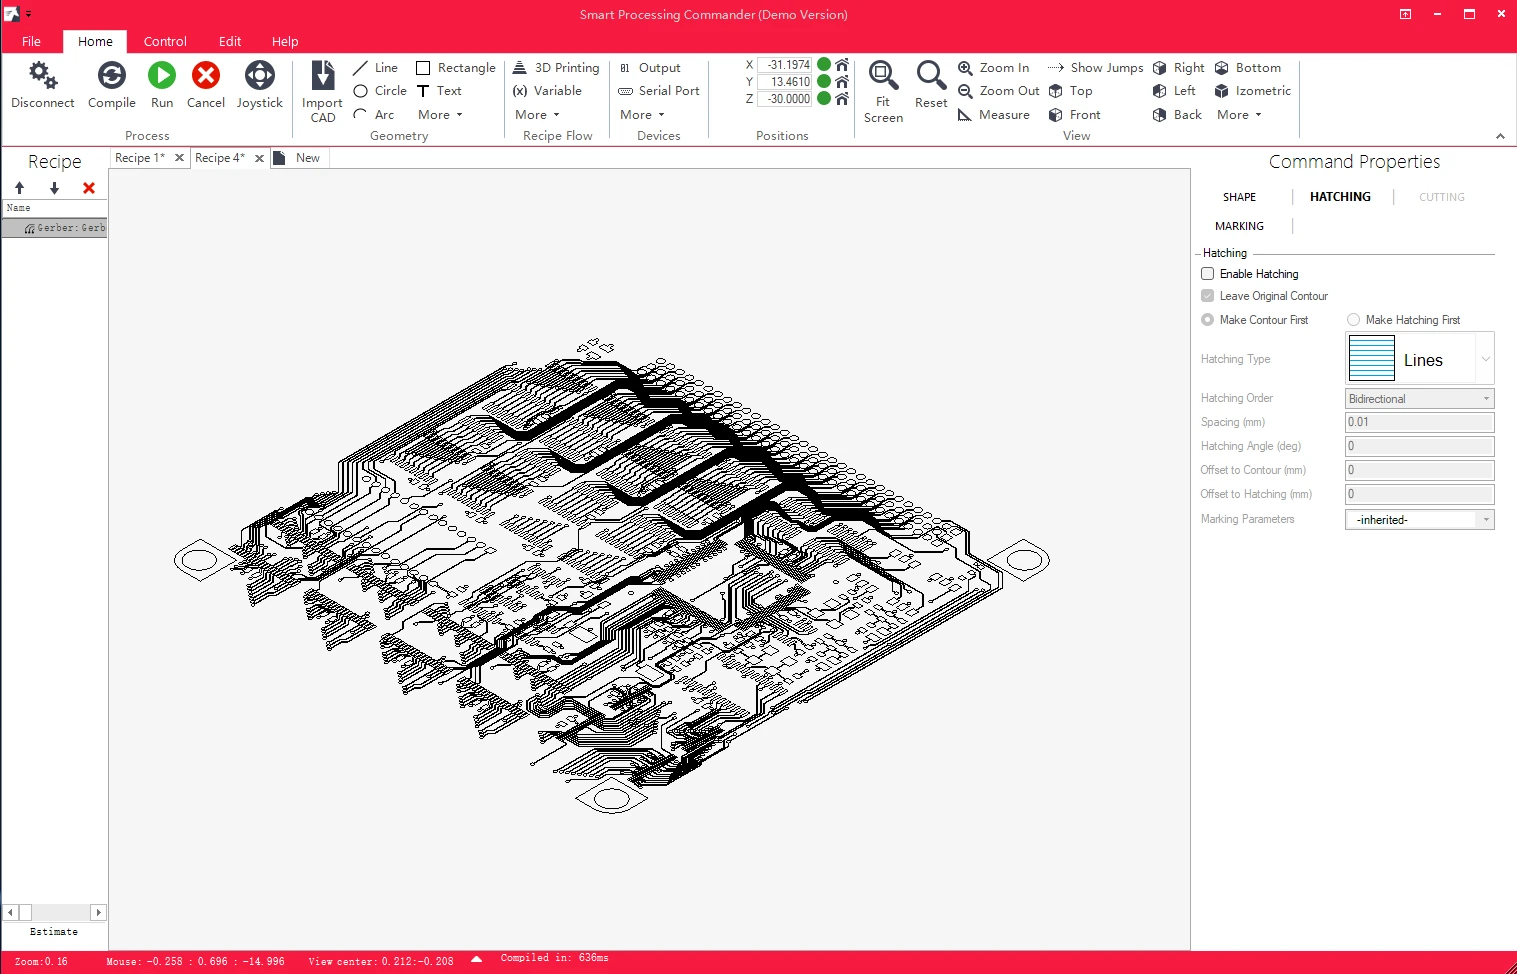
Gコードを手動で記述することなく、パターンの編集、ツールパスの表示、動作状況の監視が可能です。本ソフトウェアはモーションコマンドを生成・実行し、クローズドループフィードバックによるX–Y–Z位置をリアルタイムで表示します。
 画像を拡大 ↗
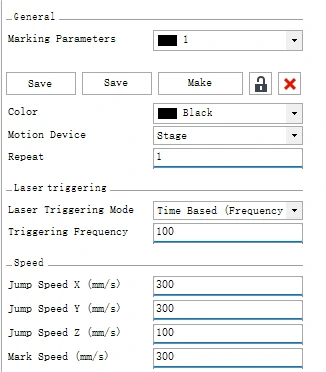
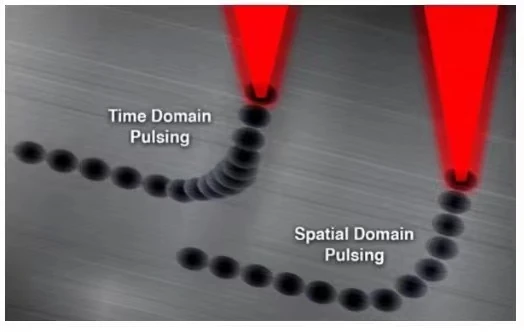
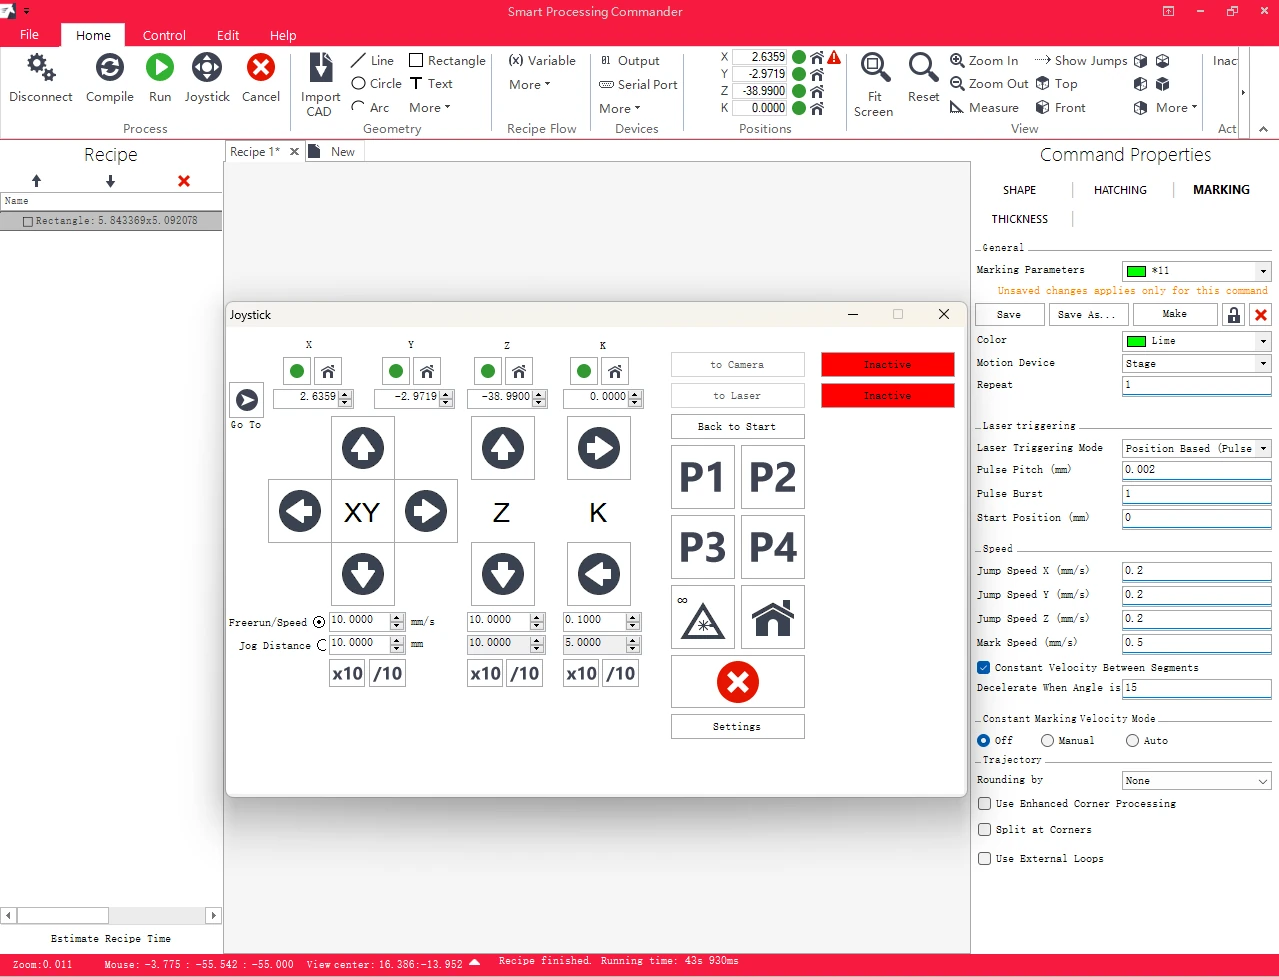
距離トリガー噴射は、噴射座標と液滴間隔を移動速度に連動させます。コーナー補正により、速度変化時でも線幅の均一性を維持できます。経路計画には、速度に基づくコーナーの丸め処理とリードイン移動が含まれます。
 画像を拡大 ↗
パターンをインポートし、プロセスパラメータを設定し、モーションを実行するまでを一つのワークフローで実行できます。ジョブキューとグローバルパラメータのバックアップにより、再利用や意図しない変更後の復元がサポートされます。
| パターンソース | 対応フォーマット |
|---|---|
| CAD図面 | DXF / DWG |
| 回路レイアウト | Gerber / NCドリル |
| テキストデータ | TXT / CSV |
点、線、円、弧、楕円、長方形、ポリラインを描画します。中国語または英語のテキスト、バーコード、QRコードを追加できます。
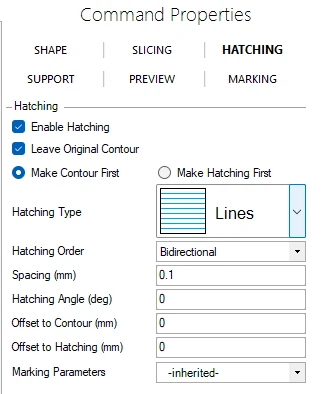
8種類の充填戦略には、ライン、クロスハッチ、サーペンタイン、サンドイッチ充填が含まれます。グリッド、円形アレイ、標準パターンは、ツールパスのリアルタイム表示を伴うパラメトリック編集に対応します。
スクリプト機能は、ループ、条件分岐、変数、三角関数をサポートし、さらにCADおよび3D形状の寸法測定も可能です。
05
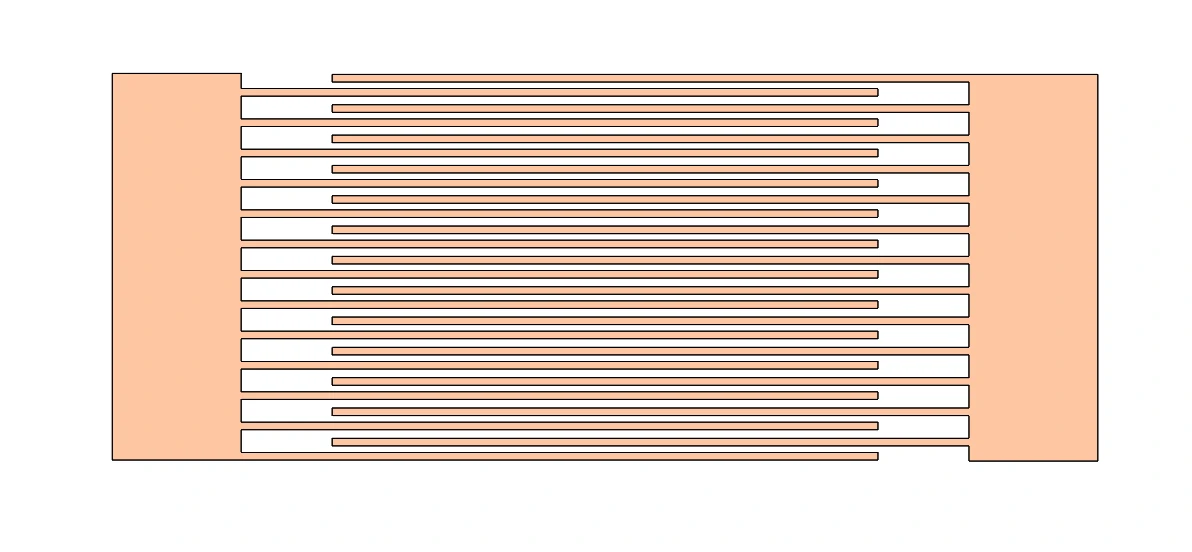
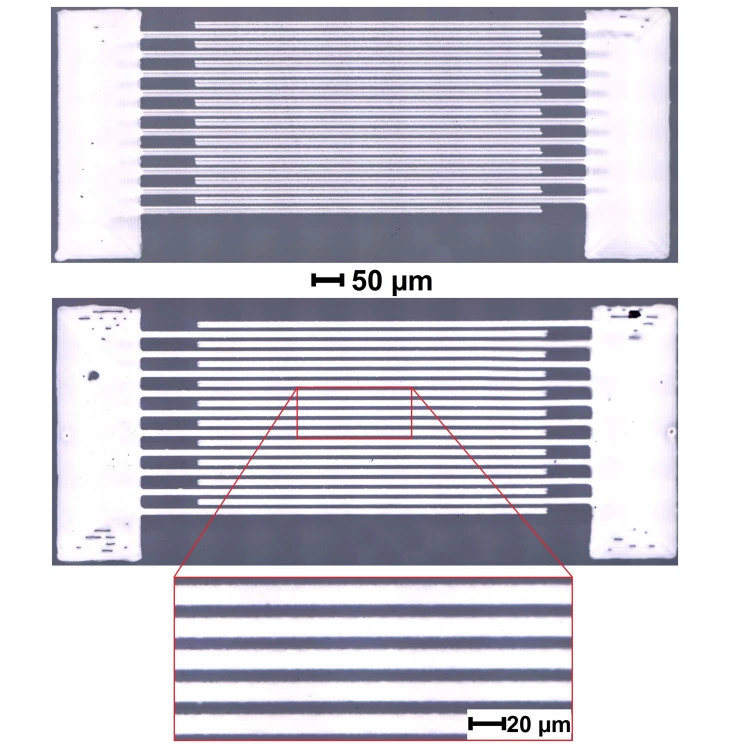
2組の電極フィンガーが交互に配置され、ギャップによって隔てられています。模式図と顕微鏡写真には、全体の形状と局所的な詳細が示されています。画像内のスケールバーをご参照ください。
 画像を拡大 ↗
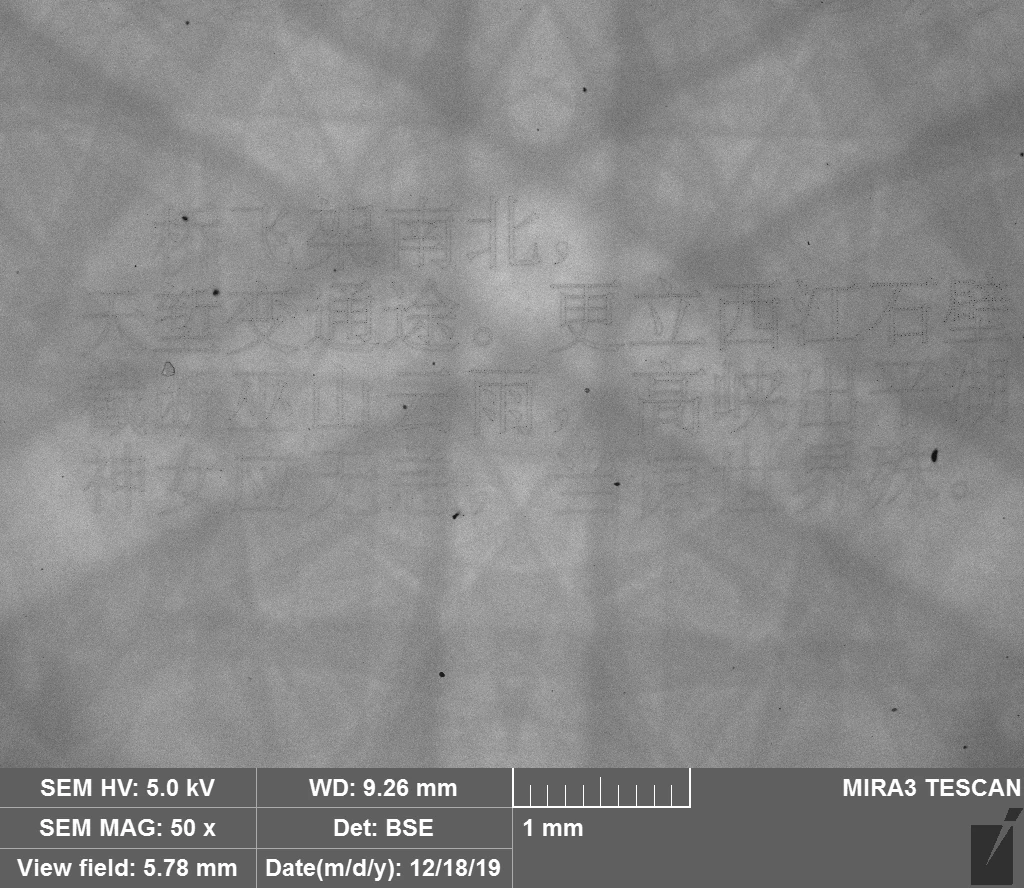
中国詩の例は、緻密なパターンと複雑な筆跡を実行可能なツールパスに変換する様子を示しています。顕微鏡検査により、全体の形状、線の接続、および局所的な堆積が確認できます。
蛇行経路やカーブに沿った線の連続性を観察します。ツールパスのオーバーレイ機能により、計画された軌道と堆積された線を比較できます。
グラフィックスは、個別の液滴のアレイに変換されます。同期された経路表示とカメラビューにより、印刷の詳細を確認できます。
連続パスによって曲線や不規則な境界が定義されます。カメラビューでの実際の印刷内容を、プログラムされたパスと比較してください。
06
| 項目 | 仕様 |
|---|---|
| ドットおよびラインの機能サイズ | 1–45 μm。実際の機能サイズは材料とプロセスによって異なります。 |
| 高電圧出力/電流 | 0–2000 V / 0–10 mA |
| ノズル径 | 1–100 μm |
| 流体供給速度 | 0.01 μL/h–99.9 mL/h |
| 流体粘度 | 300–5000 cP |
| シリンジ容量 | 1 / 10 / 20 mL |
| シリコンウェハーのサイズ | 1、2、3および4インチ |
| UV硬化波長 | 365 nm |
| システム寸法 | 1613 × 908 × 724 mm |
| システムの概算重量 | 500 kg |
100 nmおよび±1.5 μmはステージの位置決め仕様です。実際の印刷位置決め精度は、材料およびプロセスに依存します。
研究用途では、材料と形状に適合したプロセスが求められます。
フレキシブル回路、薄膜トランジスタ、タッチ電極、局所的な回路修理、およびマイクロ/ナノスケールでのディスペンシング。
ディスプレイデバイス、量子ドット色変換層、マイクロレンズ、およびマイクロ光学構造。
圧力と機能性センサー、太陽電池のパターニング、およびマイクロスケールエネルギー貯蔵用の電極。
3Dマイクロ・ナノ構造プリンティング、組織工学用足場、生体材料(細胞プリンティングを含む)に関する研究。
センシング、音響、および電子デバイス用の微細電極パターン。
お客様の材料、目標構造、サンプルサイズをお知らせください。最適なプラットフォームと構成についてご相談に応じます。